guiness
-
Compteur de contenus
531 -
Inscription
-
Dernière visite
Visiteurs récents du profil
1398 visualisations du profil


guiness's Achievements
-
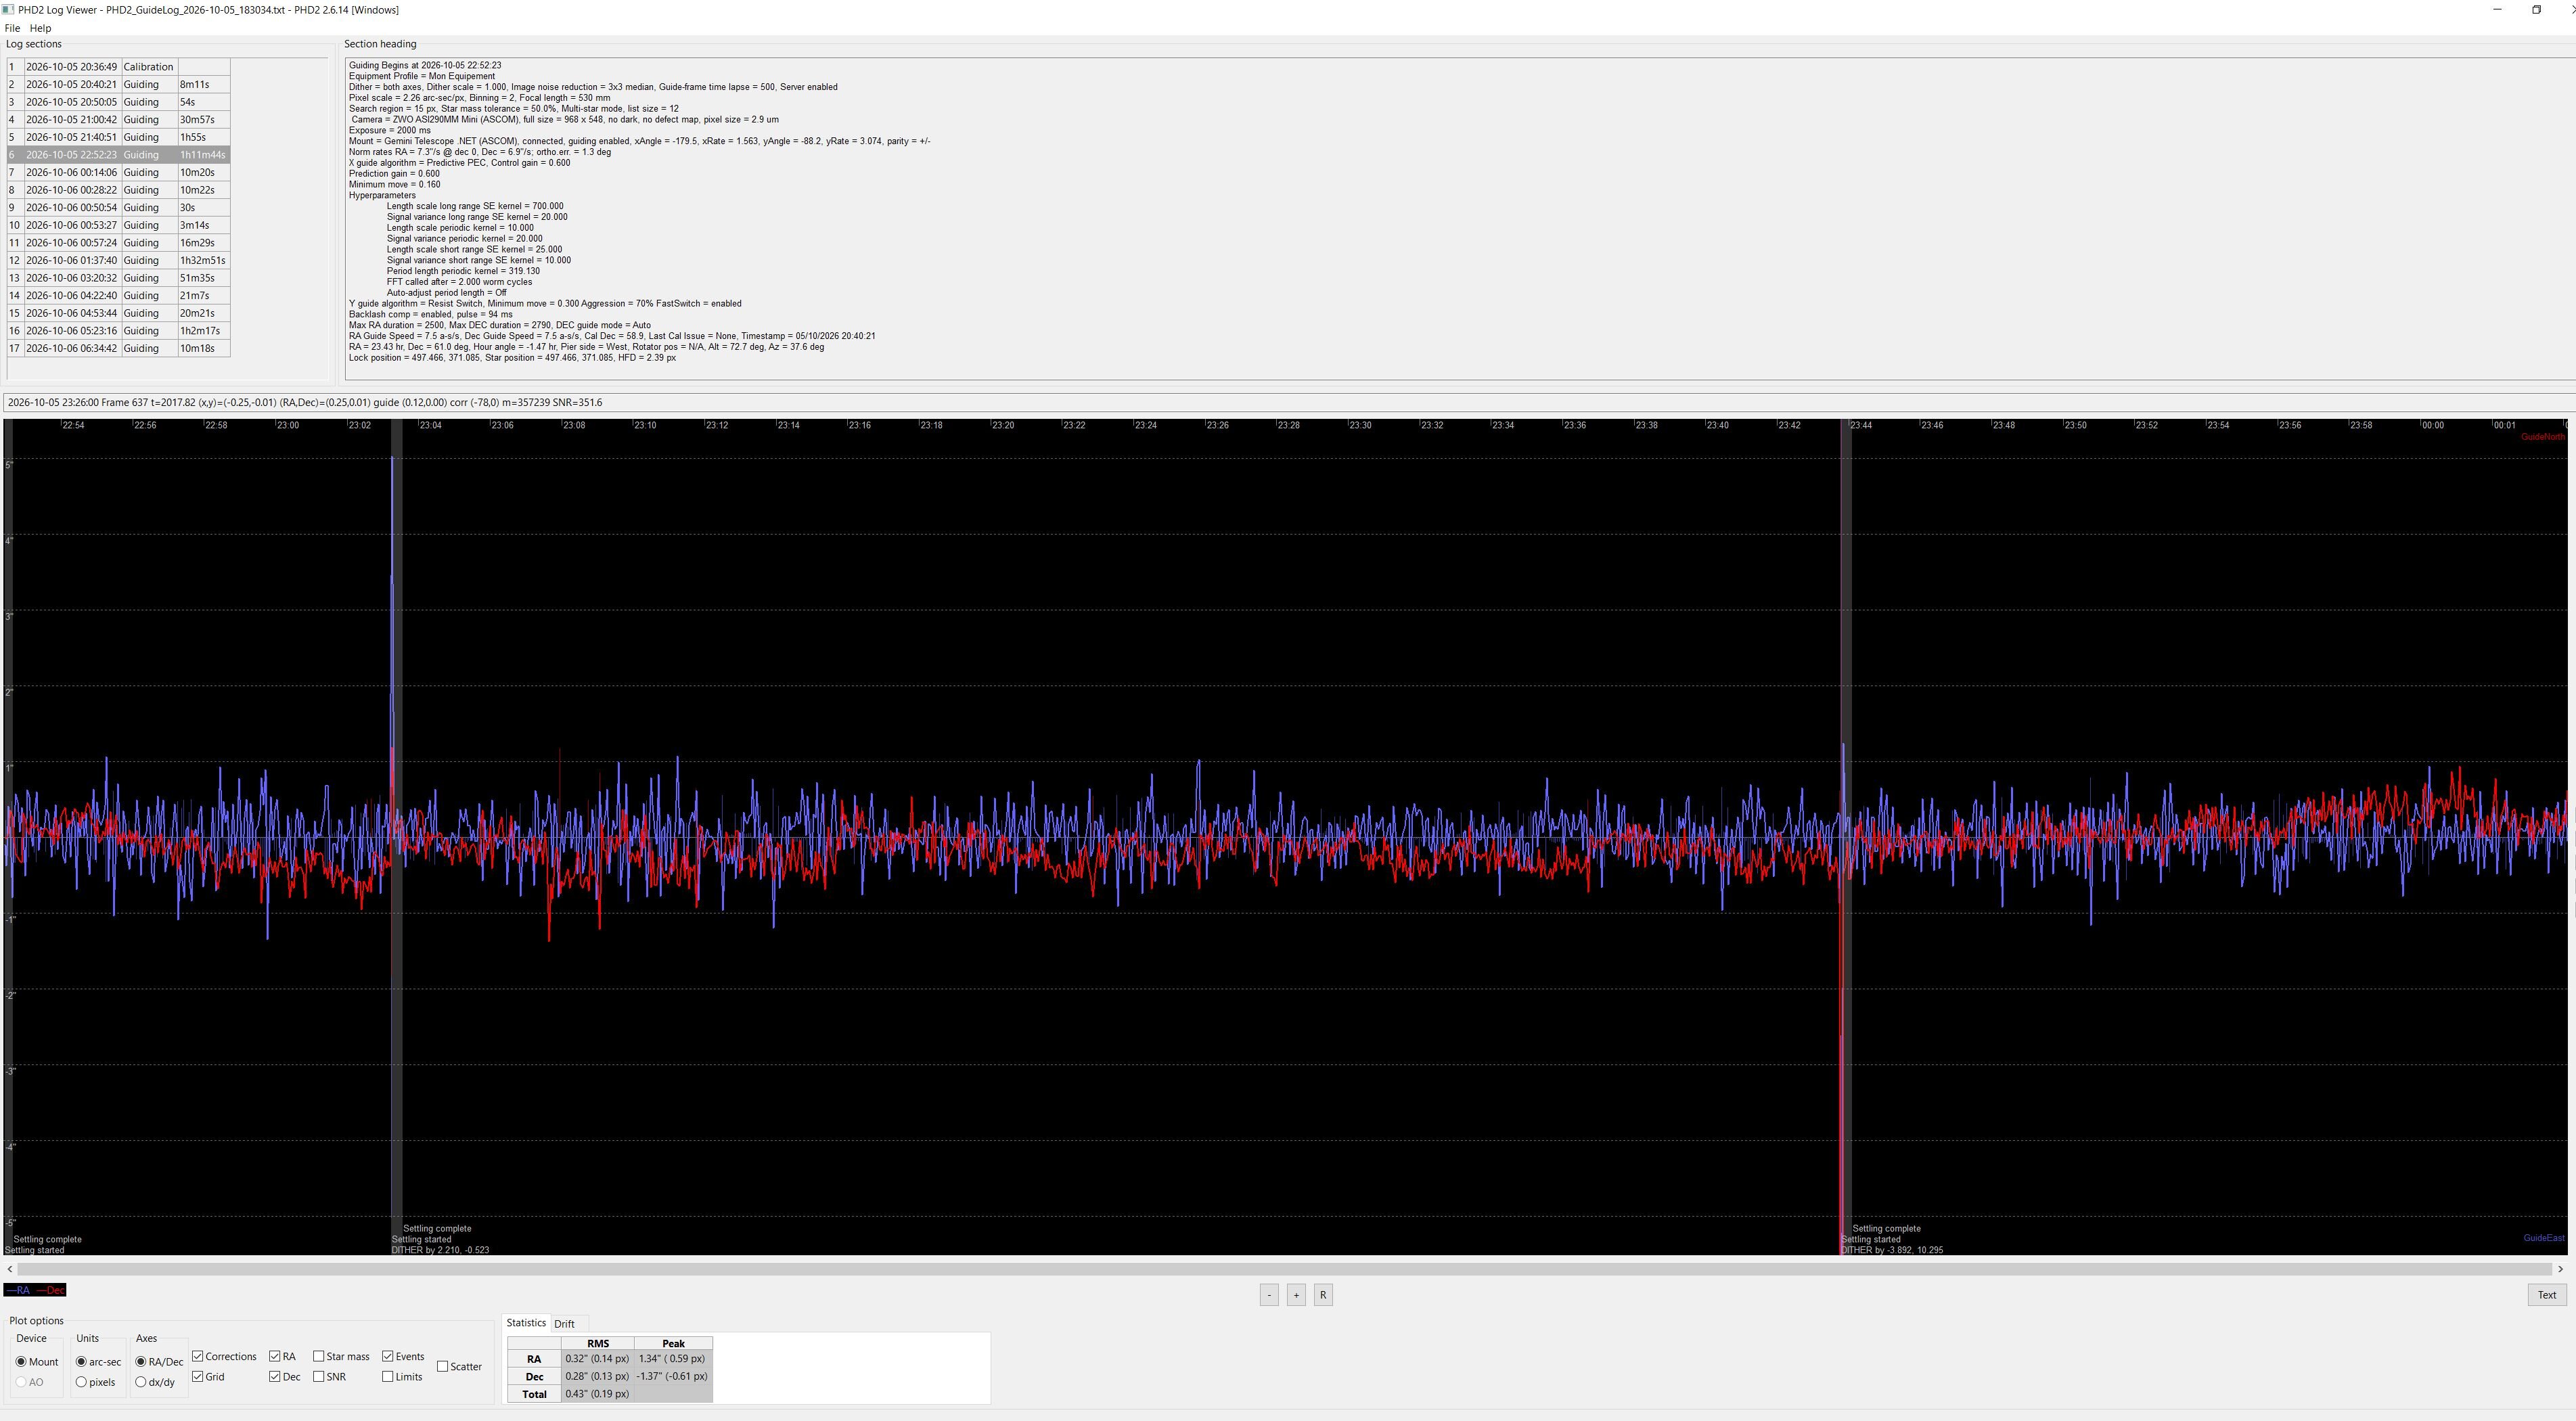
Bonjour à tous, je viens de publier un update 1.0.04 sur NINA, l'update vient d'être validé il sera bientôt disponnible. Voici un résumé des corrections de bugs: Polar Alignment : correction de la prise en compte de Site latitude, Screw sensitivity et du bouton Recalculate. Saisie numérique avec point décimal, indépendante de la langue de Windows (pas la virgule!) Reconstruction DEC : correction inverse des pulses et exclusion des sauts de dithering, sans suppression de dérive DEC. FFT : fréquences dominantes avec période, amplitude et contribution (donc pas toutes les fréquences seulement celles qui ont un impact) estimée, tout en conservant le spectre complet. Corrections des calculs et de la sélection des sessions.
-
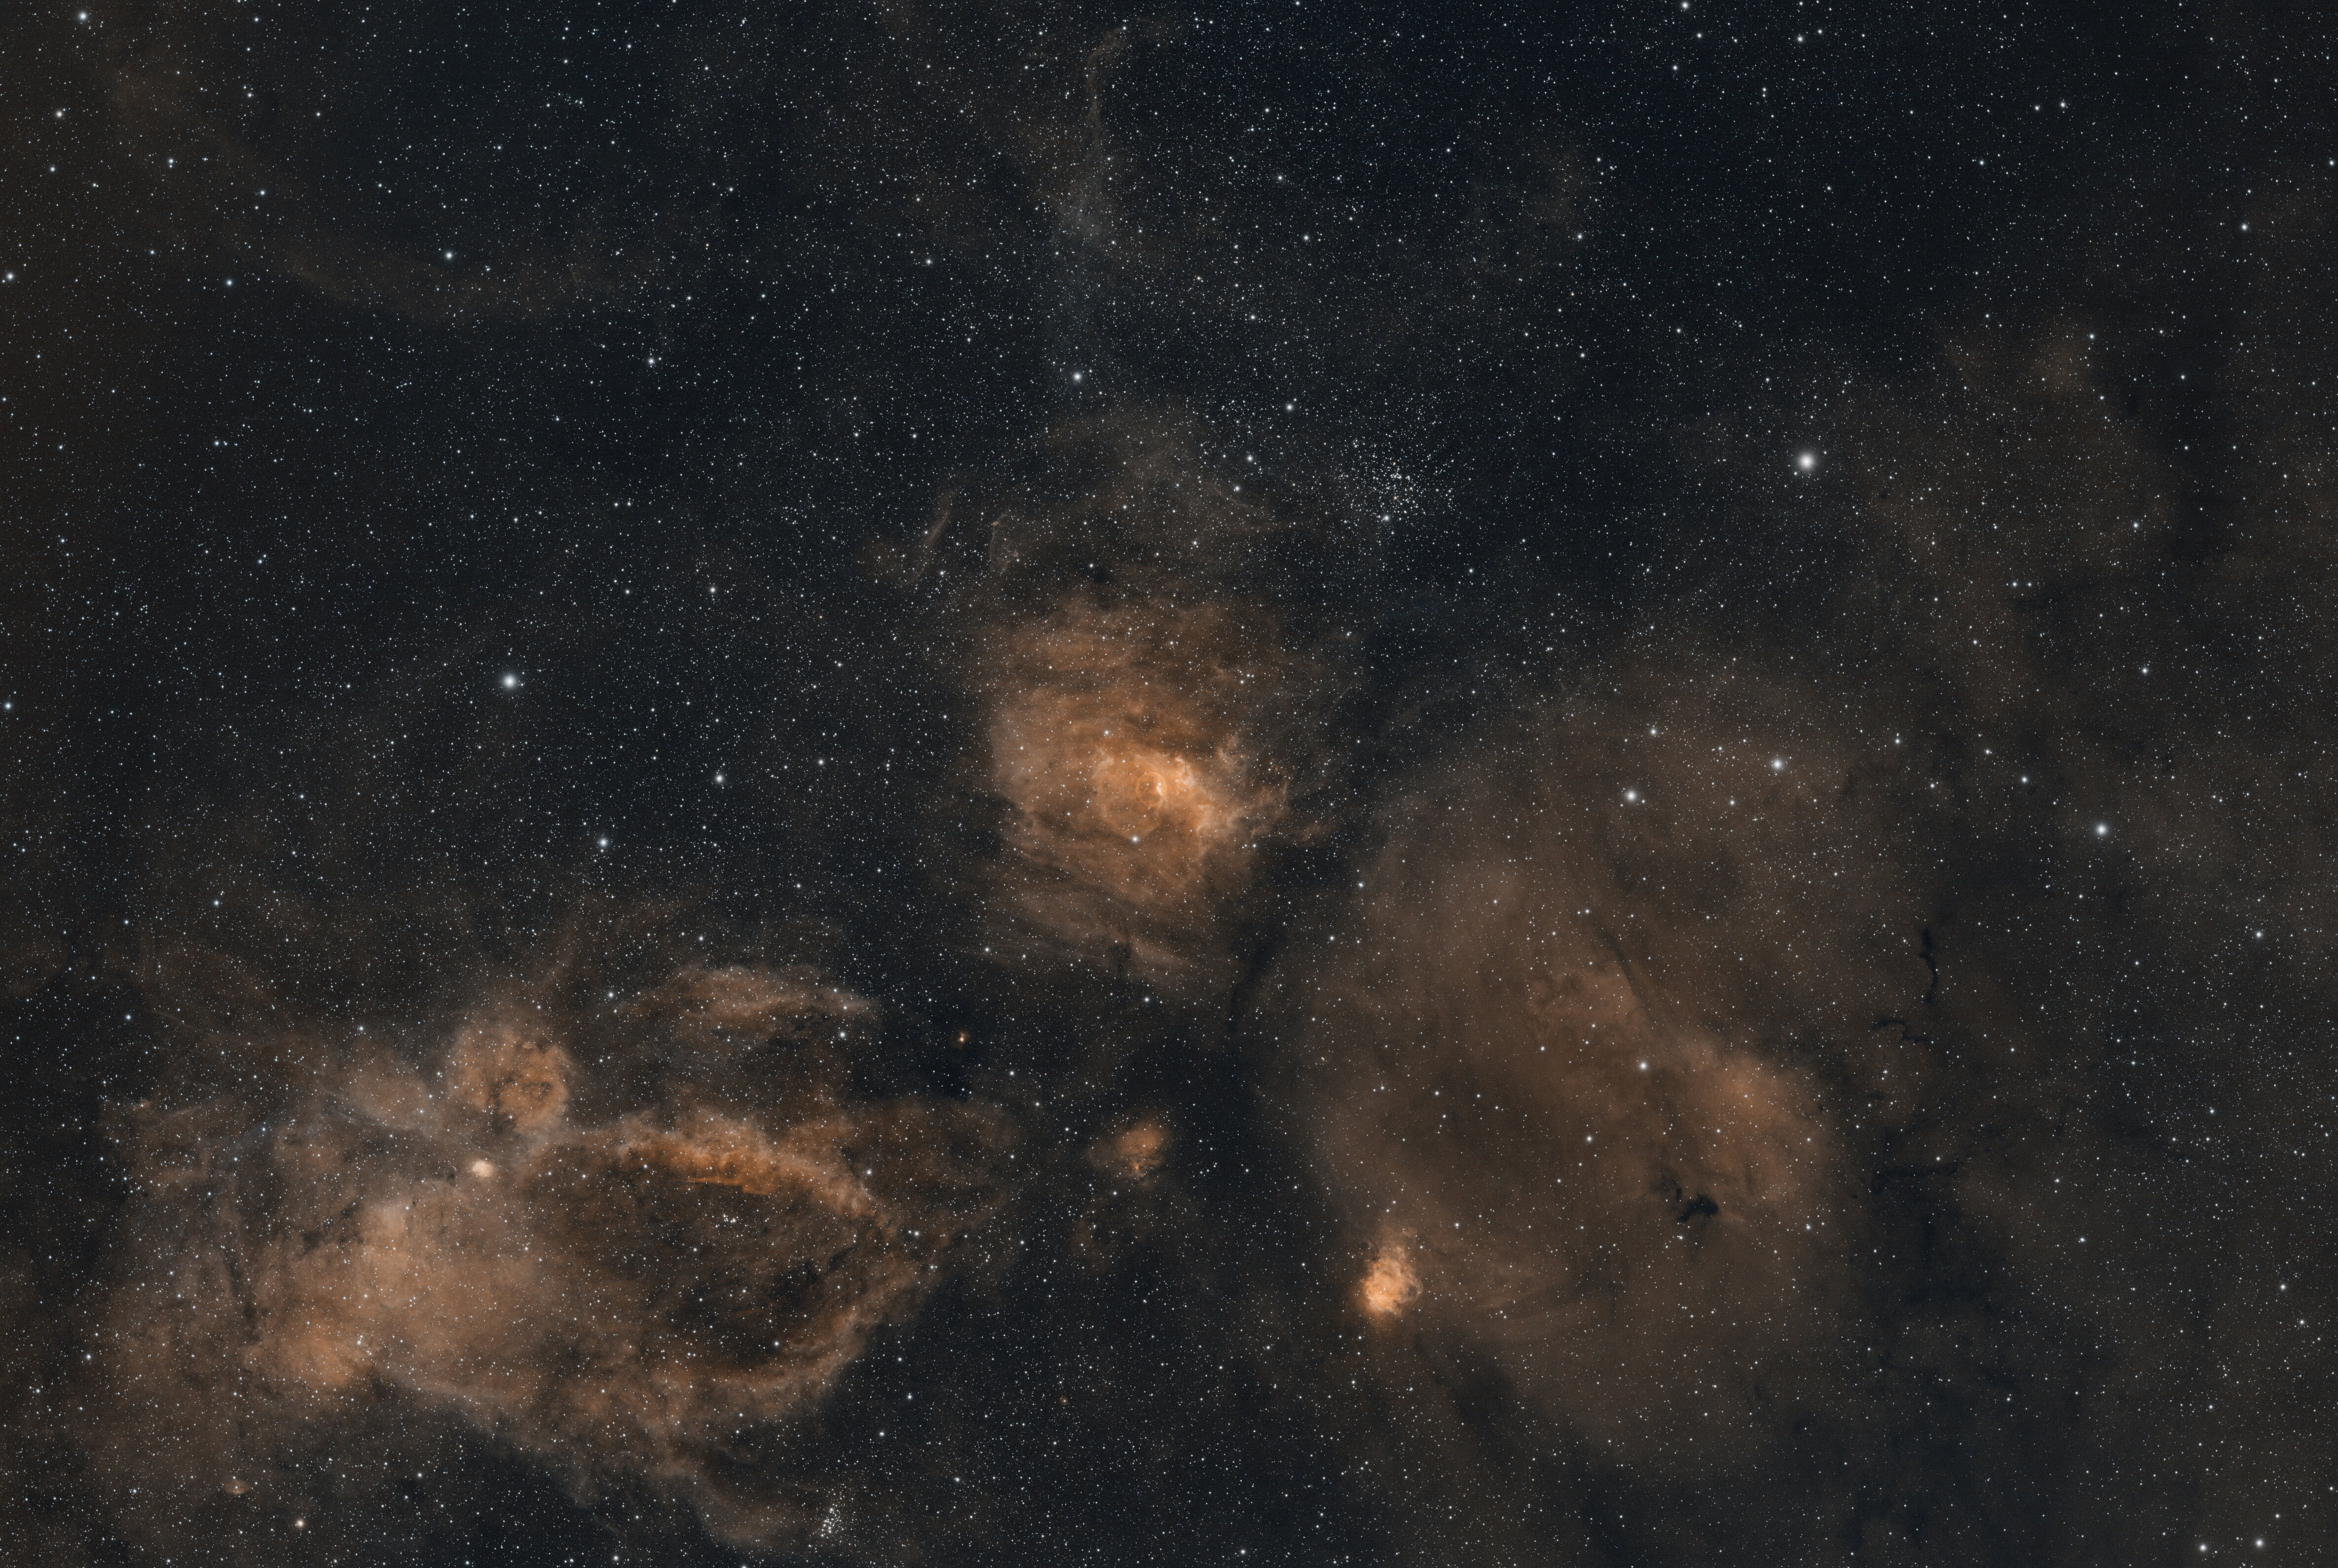
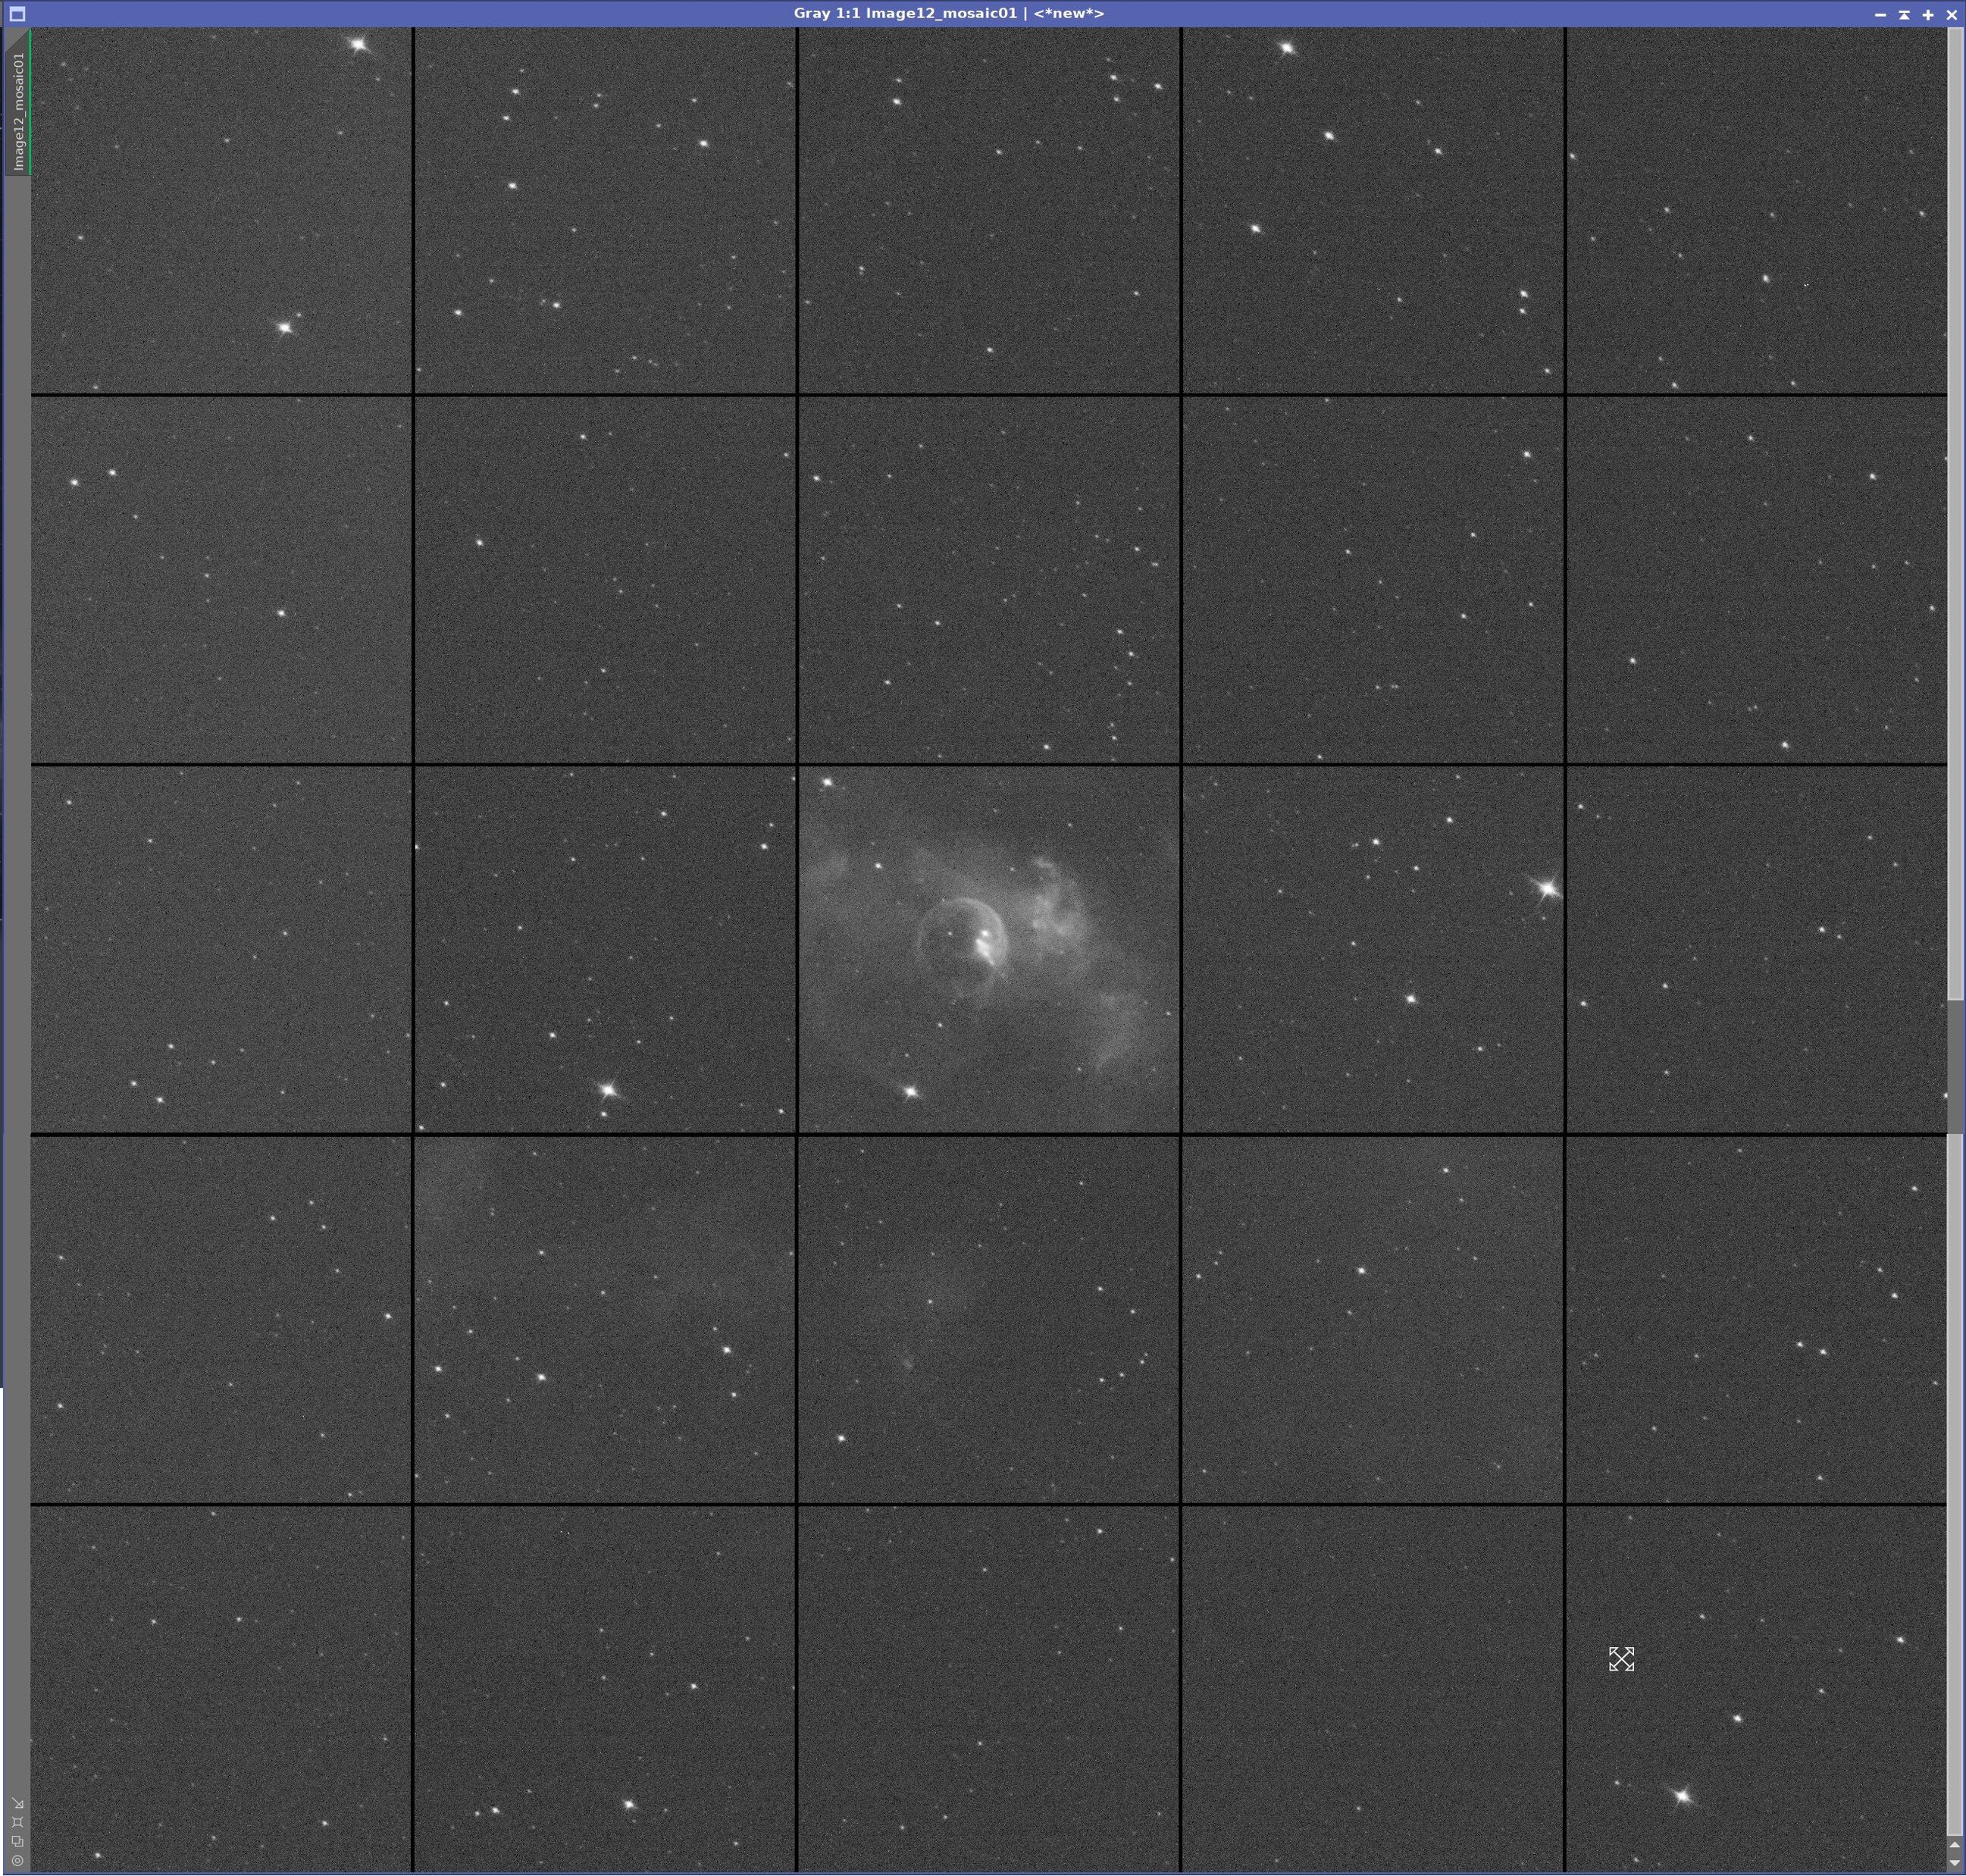
Bon, Pas parfait j'ai des trucs à régler mais franchement le coup du dessiccant...🤣 Bref meilleur guidage et première sortie acceptable ( pas de traitement de bruit que du Ha:25p et du S2:18p) (à 50%) des poses de 10mn , pas de dark

-
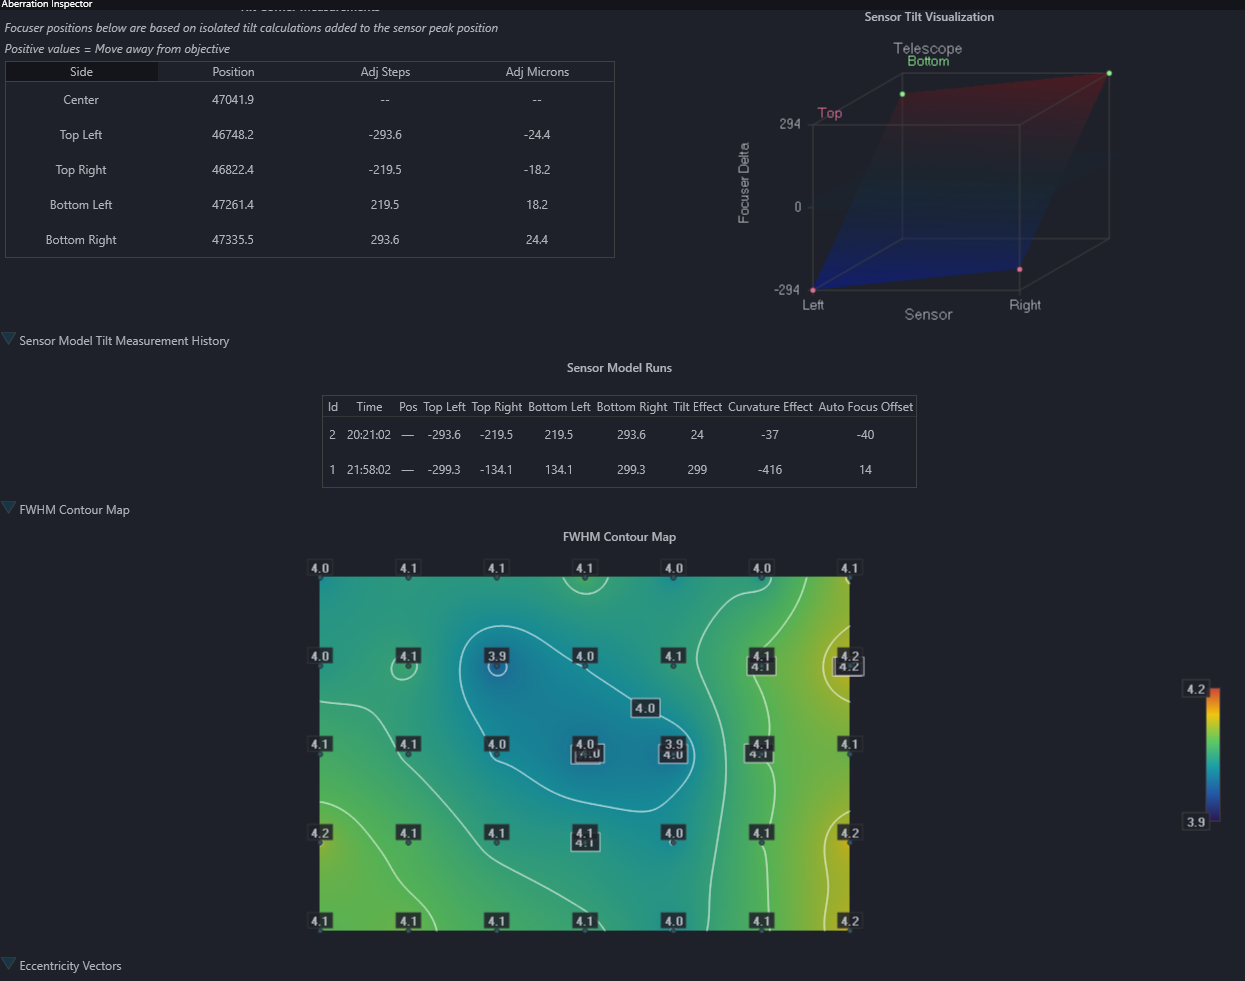
J'ai trouvé! après plein de démontages de changement de DO, de remise de l'ancien que je préfère...j'ai trouvé le problème (même s'il faudra que je me lance dans le réglage du tilt un autre jour). Si une bonne ame peut m'aider à interpréter le résultat... je suis preneur! Bref... plus d'étoiles allongées, plus d'aigrettes. Et si vous ne trouviez pas la cause, ben c'est normal, une belle énigme... Bon je donne la réponse. Un sachet de dessiccant qui était resté devant la la lentille, je ne m'en suis pas rendu compte!!!
-
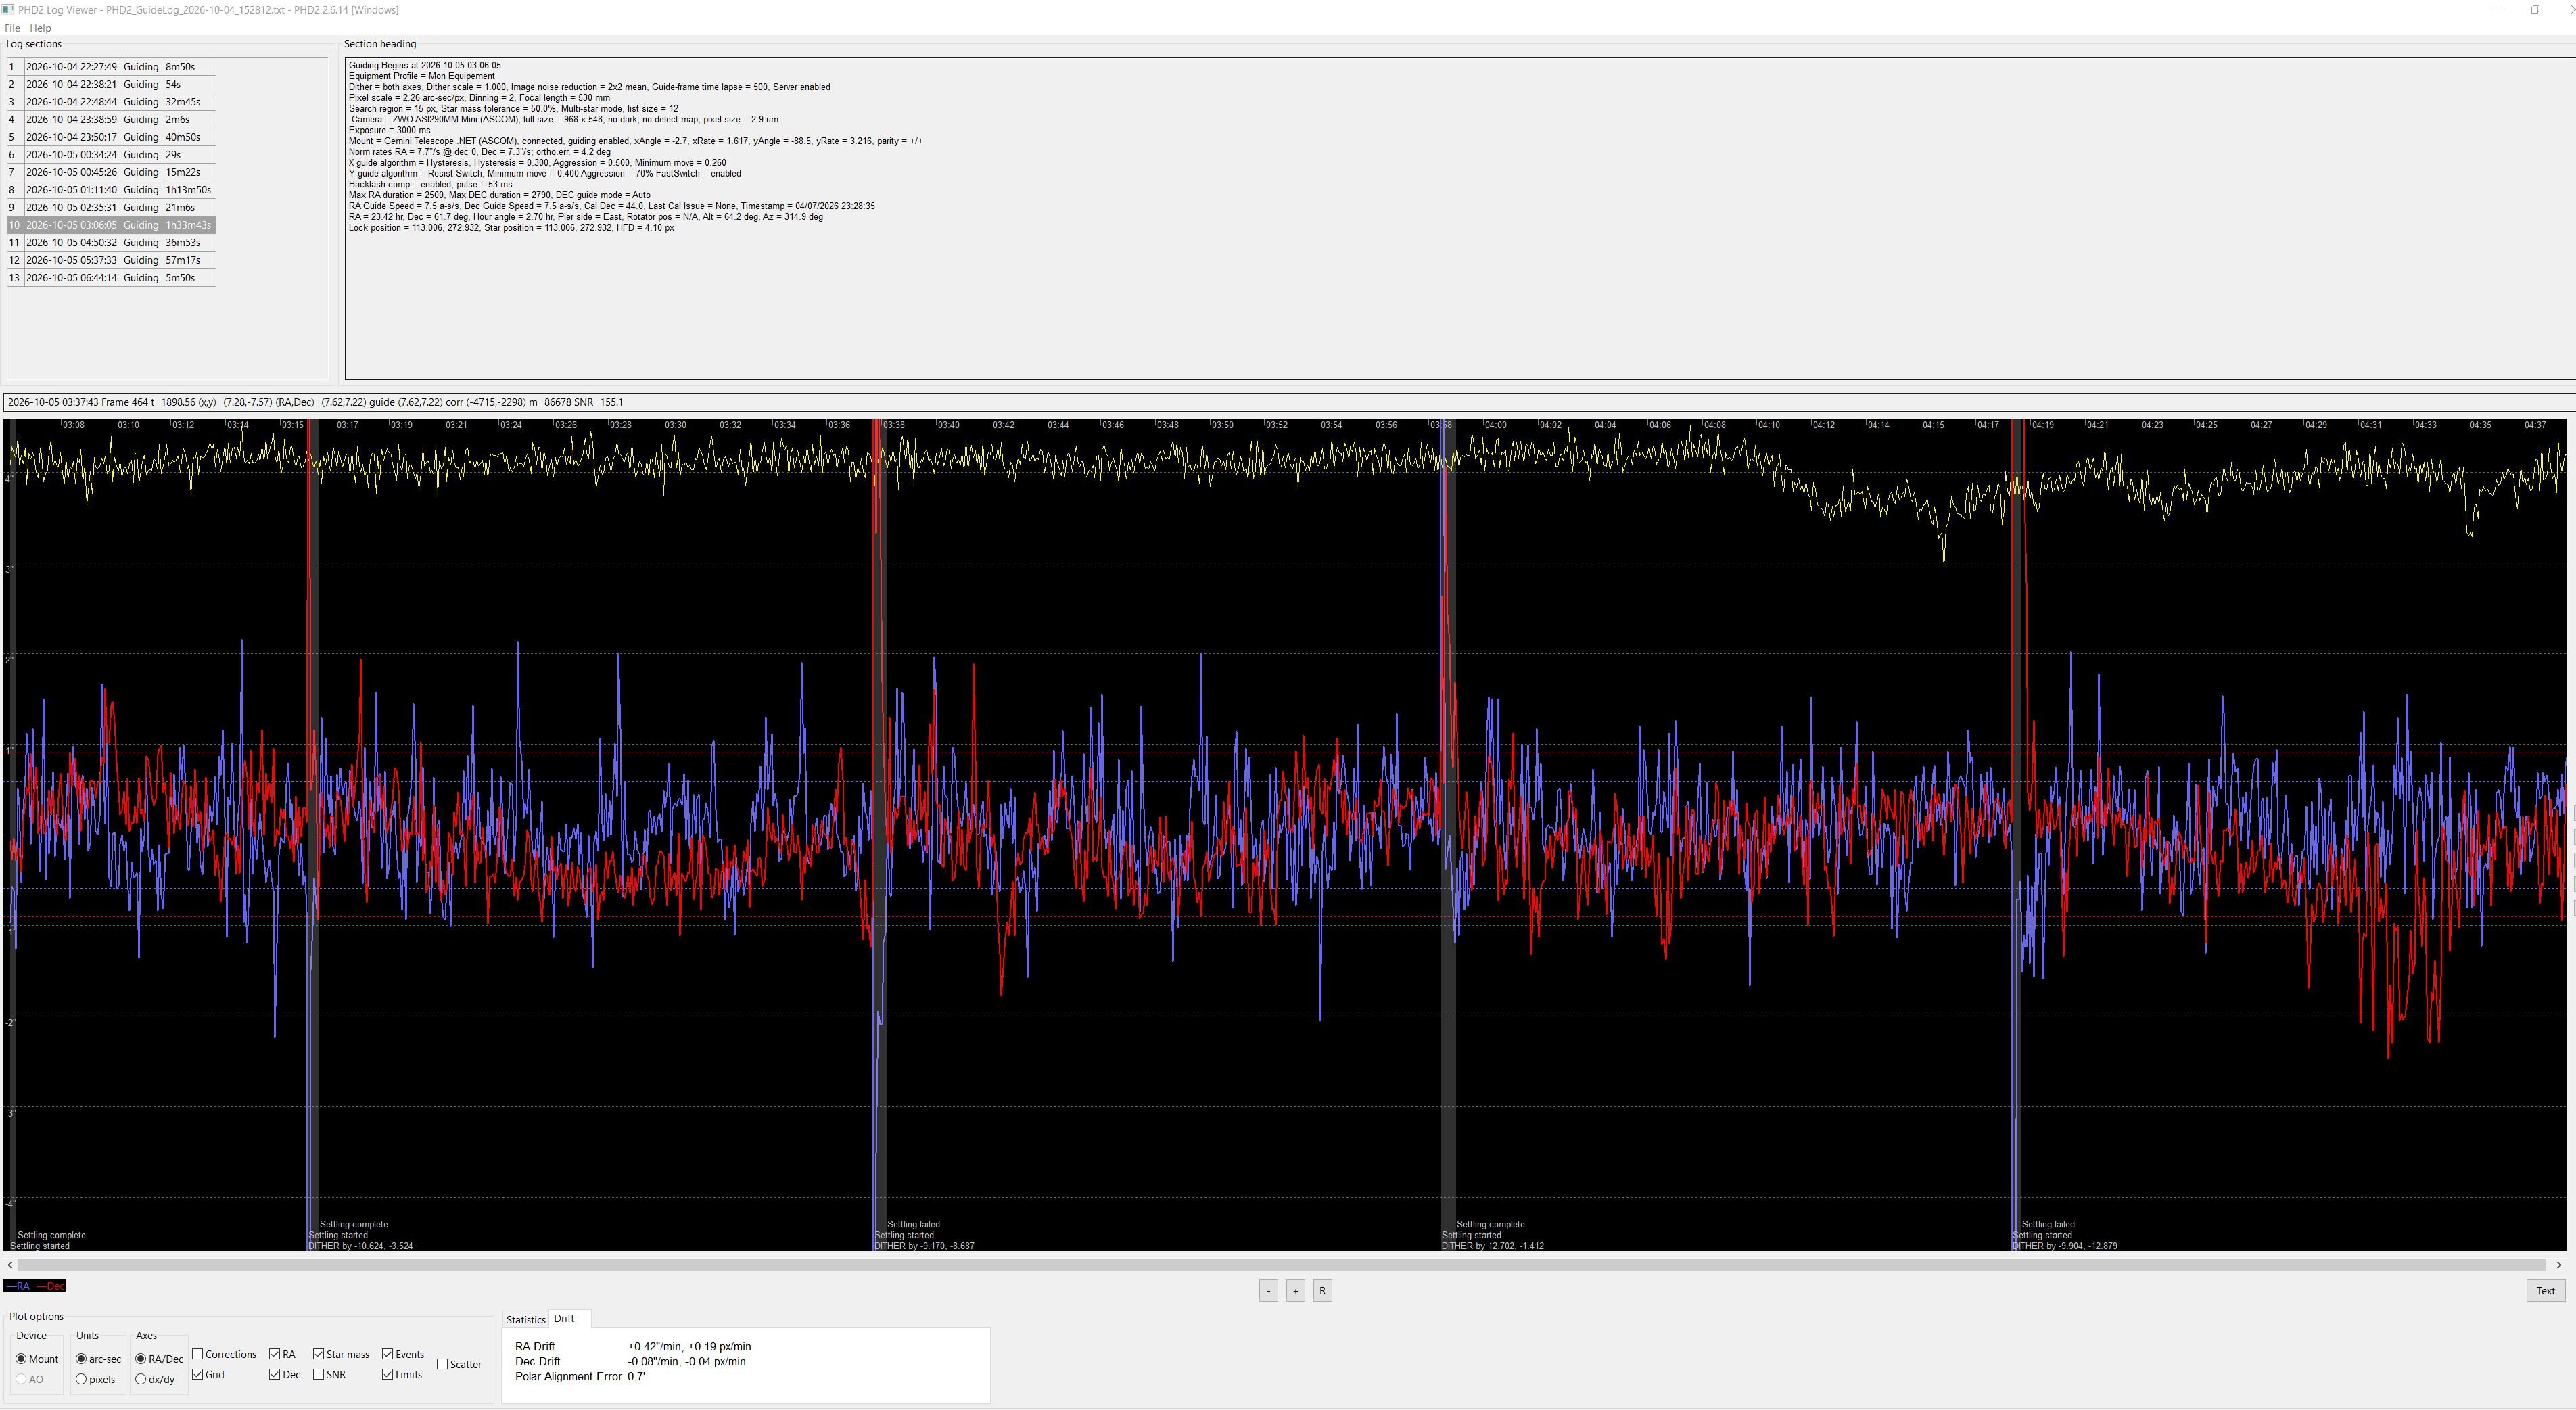
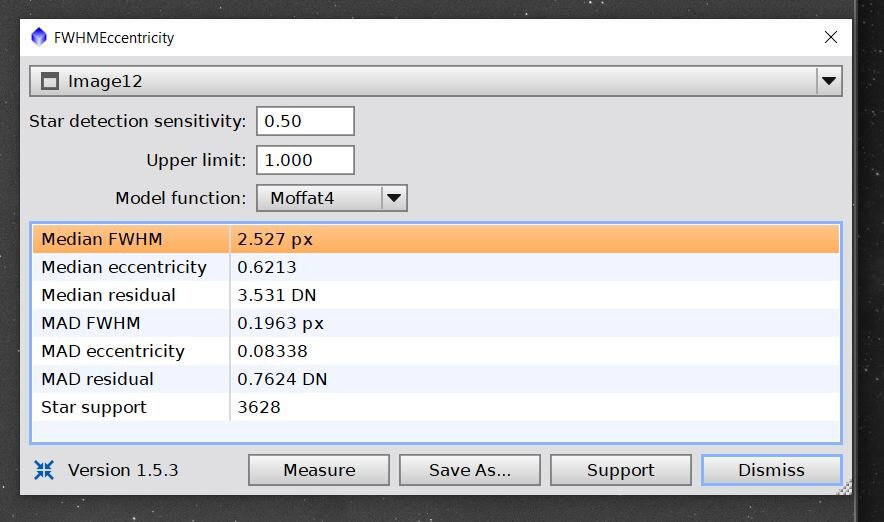
Bonjour, je fais des tests avec mon nouveau train photo et il y 2 choses que je ne comprends pas. Capteur IMX455 guidage par DO tube optique une lunette japonaise 530mm de focale pose 5mn Je joins une photos (elles sont toutes comme cela et le guidage (pas terrible mais pas mauvais non plus et nuit moyenne), les stats Les axes du guidage correspondent aux axe du capteur: X = RA et Y = DEC Le premier truc que je ne comprends sont les branches sur les étoiles. Je n'avais pas cela avant avec une ST2000XM (pixel de 7.4 contre 3.6 maintenant). La seule chose qui a été faite est le changement du train arrière de la lunette, sans la sortir des anneaux... pas de fil devant, rien à l'intérieur...je ne comprend pas l'élongation des étoiles, j'essaye de comprendre comment hocusfocus fonctionne fonctionne mais pour le moment je ne comprend rien! il fait juste la mise au point. Vu le guidgae je me dis que ces etoiles en diagonale cela doit être autre chose, mais quoi? un tilte suggèrerait que dans un des deux coin l'élongation soit différentes, mais je n'ai pas l'impression de voire une grande différence entre le haut à gauche et le bas à droite Si le guidage est cause il faudrait des décalages similaire entre DEC et RA pour faire cette diagonale, j'ai du mal à y croire. Bilan je nage un peu.. tilt ou pas, guidage, autre chose, tout en même temps... avant j'avais une excentricité entre 0.4 et 0.5, là j'ai entre 0.6 et 0.7. ou alors le tilt serait plutôt entre le haut droit et le bas gauche mais à ce moment la les étoiles serait pâteuses sur l'autre diagonale, je suis perdu là! Merci de votre aide, idées, pistes...
-
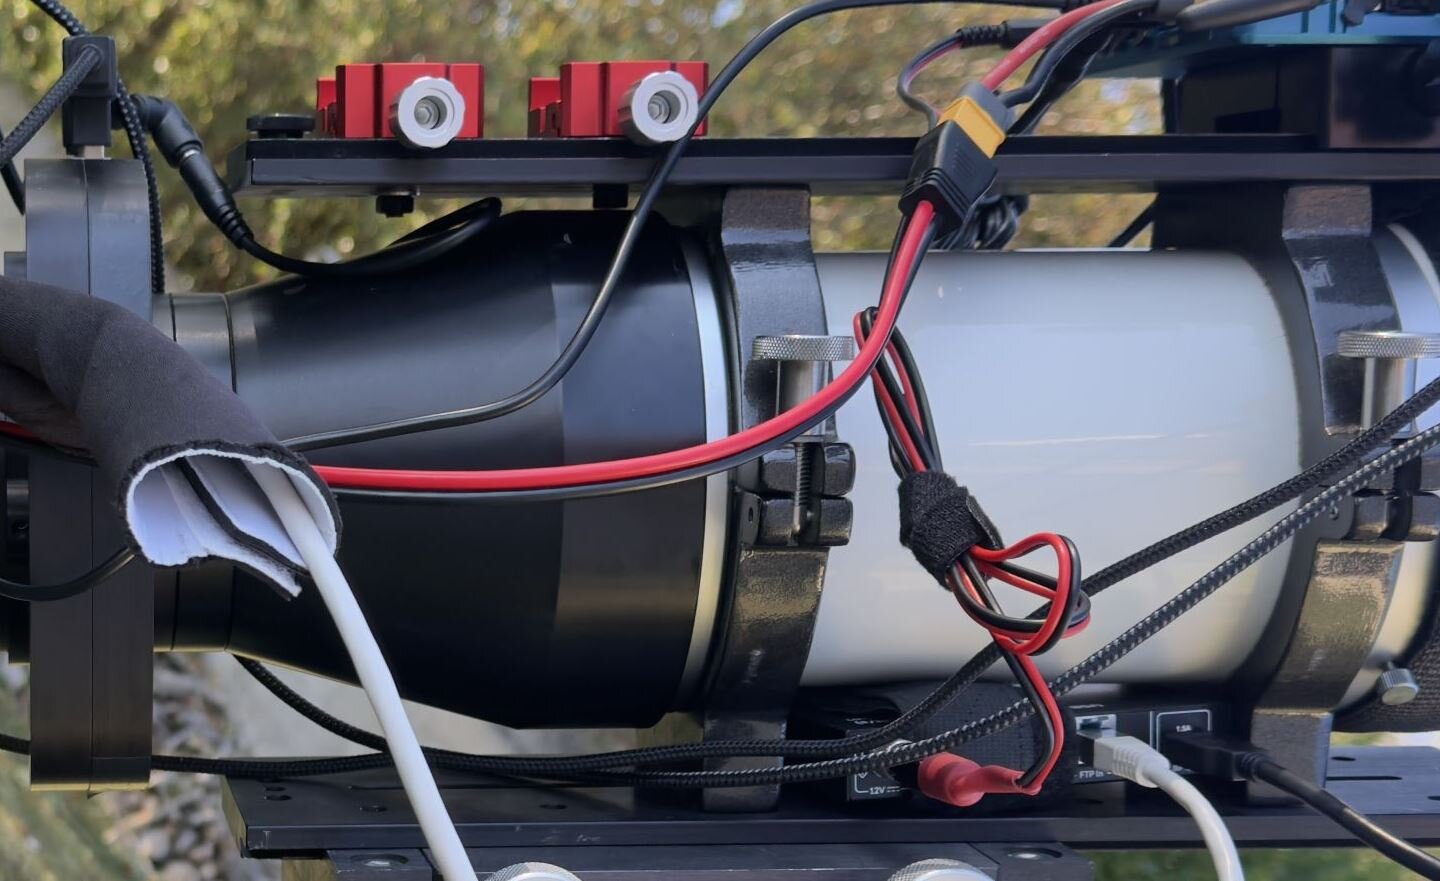
Bonjour, Nouvelle caméra, nouveaux câblages et modifications des raccords. Avant: Alimentation de la caméra par sa propre alimentation (un connecteur qui envoie plusieurs tensions différentes) un pegasus ultimate powerbox v3 sur lequel on retrouve - résistance chanffante - roue à filtre (usb) - ccd - Focuser (alim+usb) - alimentation d'un extender usb 2.0 - sonde externe - deuxième moteur AF lorsque je met l'appareil photo dessus - caméra de guidage - branchement de la powerbox sur l'extender qui repart en RJ-45 (je déteste le wifi) Après: La même chose mais cc alimenté par la powerbox et la powerbox brancher sur cet extender 3.2 sur RJ-45 et l'alimentation de l'extender via la powerbox Je n'avais aucun soucis mais le déport de tout ceci se faisait en USB2.0. Avec une petite caméra ca passe environ 4s pour 2mpix en 16bit, mais avec un gros capteur...ben ca rame! Donc je suis passé à l'extender USB3.2 de chez "AV Access" (pas de pub!) il propose une extension en usb3.2 sur RJ-45 jusqu'à 100m. Mon câble est un cat6 de base sur ~25m et j'ai pu mesurer le débit max avec le soft gratuit iperf3 (il faut un l'installer à 2 endroit, un qui sert de serveur et l'autre de PC). Bilan, ben je suis à 5Gbps, donc la publicité n'est pas trompeuse même si je n'ai pas le câble adéquate, mais sur 25m... je dirais que presque tout passe. un petit rappel des normes usb3 (histoire de faire compliqué quand on peut faire simple) USB 3.2 = USB 3.2 Gen 1 = 5 Gbps USB 3.2 Gen 2 = 10 Gbps sur une voie USB 3.2 Gen 1x2 = 10 Gpbs sur 2 voies USB3.2 Gene 2x2 = 20 Gbps Concrètement cela se traduit par 2 boitiers, un émetteur coté device alimenter (pour une raison que j'ignore la plupart alimente côté PC, et je préfère une alimentation du boitier côté périphériques, c'est plus stable), et un boitier coté PC (autoalimenté) en USB C. Une fois la Powerbox branché, si l'on est en manque de ports USB il y 3 port USB A 3.0 (l'usb 3.0 à été renommé en 3.1 mais fait aussi 5Gbps... je suis perdu!!) Bref on peut y brancher plein de chose, même un SSD et côté caméra, aucun problème avec une PlayerOne. Après quelques tests fait, moins de 0.5s de transfert pour un plein format 61Mpix en 16bit, je n'arrive pas à mesurer plus précis (la théorie donnerait ~0.2s) Voilà! au cas ou un tel extender intéressait quelqu'un, la référence est U3EX100. Attention il y a plein de version, avec HDMI,... ici ce n'est que USB. Le prix n'est pas donnée mais ça fonctionne très bien (et aucun drivers à installer) C'est le boitier sous la lunette
-
Merci pour vos retours. Donc pour vous pas de problème de flexion, rigidité bonne entre la roue et la Zeus qui doit être assez lourde. Et le tout player one semble donc bien convenir. J’ai tout retiré sur la fsq, j’ai une bague sur mesure qui va vers un PO Atlas (fli), je sors en m92 ensuite un bague réducteur pour le diviseur MMOAG, puis m72. J’ai des bagues pour réduire en m68 et m54, mais je pense que je vais mettre le diviseur de chez player one. Côté bagues j’ai ce qu’il faut, dans les deux cas je peux faire le montage.
-
Bonjour, Après plusieurs années, la décision est prise je change de caméra! j'ai décidé de passer de ma ST-2000XM à une Zeus-IMX455 de chez PlayerOne. Toutefois je ne suis pas encore claire sur le DO, je vais le prendre chez PO mais je ne sais pas si je vais garder mon MMOAG ou pas, à voire je testerais... Mon problème de conscience est la roue à filtre. De ce que j'ai lu, 2" non monté me semble raisonnable, mais laquelle? Si il y a encore qq mois je partais pour celle de PlayerOne (la 2" non monté) maintenant il y a la Wanderer astro SFW50 ou SFW50S qui semblent pas mal du tout! ma lunette est une FSQ106ED. Donc quoi en penser? je ne sais pas... si vous aviez des avis, remarques... je suis preneur Merci
-
Si quelqu’un peut déplacer le poste dans « bricolage » … merci Bonjour, Je voulais partager un retour d'expérience et de bricolage sur les 2 dernière nuits.... Ma monture est une Losmandy Titan version 50.1. Un tracteur, solide, des qualités et des défauts, je pense comme sur toute monture. Je n'en n'ai jamais eu à me plaindre mais actuellement je possède une antique SBIG ST-2000XM sur une une lunette de 106mm.... et autant ses 2.88arcsec d'échantillonnage que le petit capteur trop petit m'agace et la décision est prise de basculer sur une Zeus de chez PO. et en gros l'échantillonnage sera divisé par deux (en gros hein...) Donc je me suis dit...ben il va falloir améliorer le tracking et le guidage de tout cela.... car oui les poses de plus d'une minute sans guidage, ben ca dérive malgré une bonne mise en station. Allez s'y met... comment améliorer cela. Etape 1: changement de la boite de vitesse actuellement en plastique par une nouvelle en métal... et changement du pignon. bon là déjà les ennuis commencent, en théorie c'est compatible en pratique non, entre la vis de serrage du pignon trop grande, le pignon qui devrait rentrer sur l'axe mais qui rentre...en force, le pignon qui s'enfonce de trop dans le bloc AD et qui fait que ça fait des gros clac clac clac lorsque la monture suit....bref l'idée de génie, 4 rondelles de 1mm pour faire une sur épaisseur et donc avancer le pignon, on sert le tout et là....magie ca ronronne comme un charme On vérifie quand même à plusieurs vitesse...tout vas bien! donc c'est compatible, oui compatible avec des rondelles! Etape 2: pour quoi je dérive alors que ma mise en station est bonne... réfraction, j'ai une personne qui habite dans un endroit ou la terre ne tourne pas à la bonne vitesse, est-ce mon cas? plus sérieusement l'électronique? (j'avais basculé du gemini 1 au 2, donc il faudrait que l'électronique soit foireuse dans les deux cas.... étrange!). Bref en fouillant un peu je découvre l'erreur de cône. ben oui gros bêta que je suis... d'où viendrait cette idée que l'axe de la lunette soit pile poil dans l'axe de rotation, enfin que lorsque la monture tourne sur son axe AD, le cercle décrit par la lunette soit concentrique....avec les deux centre de rotation au même endroit. quasiment aucune chance.... Donc comment vérifier la perpendicularité à l'axe DEC et le parallélisme à l'axe AD... De jour... on vise un objet au loin avec la barre de contre poids horizontale et la lunette horizontale, manque de bol je n'ai pas ça! une vague antenne télé d'une maison à 200...ça va le faire! on centre un repère de cette antenne, puis on bascule de 180° et on remet la lunette horizontale, le tout au niveau à bulle...je vous passe les détails ou l'on découvre que le cylindre de la barre de contre poids ressemble à un cynlindre...de loin et qu'autre le niveau pris dessus ou dessous, ben ce n'est pas pareil du tout!, idem pour l'axe DEC... bon bref logiquement dans un monde parfait, le repère de l'antenne tombe au même endroit mais inversé.... j'ai bien dit dans un monde parfait car là, ce n'est même pas dans l'oculaire! Bon bref en réfléchissant un peut, et en m'aidant un peut à la main, je vois qu'il faut que je rajoute des cales sous les anneaux avant pour remonter le nez de la lunette... Et devinez quoi... des rondelles!!!! une rondelle de 0.5mm sous chaque visse de l'anneau avant. Et je recommence...je repointe recentre mon repère, je refait la bascule.... et là, miracle! le repère de l'antenne se retrouve quasiment au même endroit! Donc le 0.5mm au pif, le niveau à bulle au pif et la rondelle.... cela fonctionne assez bien! c'est bien d'avoir des platines, des vis...mais n'oubliez pas la rondelle!!!!! Etape 3: On test tout ça la nuit Bon avant de tester, réglages....je refais une mise en station rapide, je refais mon pec, et là .... +/-2.5 arcsec de PE avec le PC, oui je suis content! je n'avais jamais eu ça, mais plutôt +/-7 Je refait ma mise en station, je passe les galères avec les dérives de PHD2 qui m'on tout déréglé, bref je repasse sous TPPA sous NINA, et la je me satisfais d'un 0.5arcmin d'erreur en altitude et en azimut, le mieux étant l'énemie du bien j'arrête. et donc je commence des tests ... sans guidage 30s, 60s, 1mn...jusqu' à 15mn sans guidage oui sans guidage et voici les résultats: Index File FWHM Eccentricity Altitude Azimuth 1 C:/Users/jphf0/Documents/N.I.N.A/Snapshot/2026-07-04/SNAPSHOT/2026-07-05_01-37-50_Ha_-14.81_30.00s_0000.fits 2.7930 0.46 61.591 56.026 2 C:/Users/jphf0/Documents/N.I.N.A/Snapshot/2026-07-04/SNAPSHOT/2026-07-05_01-39-38_Ha_-14.81_60.00s_0000.fits 2.8006 0.48 61.839 56.059 3 C:/Users/jphf0/Documents/N.I.N.A/Snapshot/2026-07-04/SNAPSHOT/2026-07-05_01-40-56_Ha_-14.81_90.00s_0000.fits 2.8832 0.49 62.014 56.08 4 C:/Users/jphf0/Documents/N.I.N.A/Snapshot/2026-07-04/SNAPSHOT/2026-07-05_01-42-55_Ha_-15.23_120.00s_0000.fits 2.7414 0.45 62.287 56.11 5 C:/Users/jphf0/Documents/N.I.N.A/Snapshot/2026-07-04/SNAPSHOT/2026-07-05_01-45-12_Ha_-14.81_150.00s_0000.fits 2.8155 0.49 62.597 56.139 6 C:/Users/jphf0/Documents/N.I.N.A/Snapshot/2026-07-04/SNAPSHOT/2026-07-05_01-47-57_Ha_-15.23_200.00s_0000.fits 2.7882 0.45 62.976 56.168 7 C:/Users/jphf0/Documents/N.I.N.A/Snapshot/2026-07-04/SNAPSHOT/2026-07-05_01-52-20_Ha_-15.23_240.00s_0000.fits 2.8150 0.48 63.577 56.198 8 C:/Users/jphf0/Documents/N.I.N.A/Snapshot/2026-07-04/SNAPSHOT/2026-07-05_01-56-35_Ha_-14.81_270.00s_0000.fits 2.8108 0.45 64.158 56.207 9 C:/Users/jphf0/Documents/N.I.N.A/Snapshot/2026-07-04/SNAPSHOT/2026-07-05_02-01-33_Ha_-14.81_300.00s_0000.fits 2.8632 0.47 64.838 56.191 10 C:/Users/jphf0/Documents/N.I.N.A/Snapshot/2026-07-04/SNAPSHOT/2026-07-05_02-07-32_Ha_-14.81_330.00s_0000.fits 2.8879 0.49 65.658 56.13 11 C:/Users/jphf0/Documents/N.I.N.A/Snapshot/2026-07-04/SNAPSHOT/2026-07-05_02-13-28_Ha_-15.23_360.00s_0000.fits 2.8739 0.49 66.467 56.022 12 C:/Users/jphf0/Documents/N.I.N.A/Snapshot/2026-07-04/SNAPSHOT/2026-07-05_02-19-48_Ha_-14.81_400.00s_0000.fits 2.9080 0.44 67.332 55.849 13 C:/Users/jphf0/Documents/N.I.N.A/Snapshot/2026-07-04/SNAPSHOT/2026-07-05_02-26-52_Ha_-15.23_500.00s_0000.fits 2.9658 0.45 68.293 55.576 14 C:/Users/jphf0/Documents/N.I.N.A/Snapshot/2026-07-04/SNAPSHOT/2026-07-05_02-35-34_Ha_-14.81_600.00s_0000.fits 3.0577 0.48 69.472 55.108 15 C:/Users/jphf0/Documents/N.I.N.A/Snapshot/2026-07-04/SNAPSHOT/2026-07-05_02-46-25_Ha_-14.81_900.00s_0000.fits 2.9674 0.45 70.933 54.287 Alors pour les puristes oui je sais , je n'étais pas à dec 0 au méridien et je ne risque pas d'y être car je n'ai pas la visibilité. Donc on fait ce que l'on peut et oui je suis quand même content! cela a été pris hier soir. et oui je me répète sans aucun guidage. Alors bilan de tout ça, à la prochaine installation cela ne sera peut être pas pareil mais ca sera toujours mieux qu'avant! Et les 2 enseignements: - l'erreur de cône! (n'oubliez pas le "e" à la fin... ) - les rondelles!!!
-
Lien entre temps et température
guiness a répondu à un sujet de FBRG dans Astronomie & Astrophysique
Bonjour, je ne sais pas si cela répond à la question du premier post mais il y des sujets de recherche sur le temps thermique. En gravitation quantique, la variable temps disparaît complètement des équations fondamentales : le monde est fondamentalement "atemporel". L'hypothèse du temps thermique postule que le temps n'est pas une propriété fondamentale de l'univers, mais une illusion macroscopique émergente, d'origine purement thermodynamique. Attention on en parle dans des théories qui ne sont pas valide! en particulier dans la gravitation quantique à boucle. Mais aussi dans la La Théorie Quantique des Champs en Espace-Temps Courbe On peut aussi décrire le temps entropique, comme un truc du genre dT= dS/rho ou dS est la variation d'entropie et rho la vitesse de production de l'entropie (à des constantes près). On en parle en thermodynamique hors-équilibre et en gravité entropique en particulier, mais pas que. L'idée du temps entropique est de voire le temps qui avance parce que le monde passe statistiquement d'un état ordonné à un état désordonné. après dire que tout cela est fumeux.... Je citerais Krucher dans star trek premier contact: est-ce qu'on à le temps de parler du temps? non on en a à vraiment pas le temps! 😂 -
Bonjour, Pour vous annoncer que le plugin est maintenant officiellement accessible dans les plugins de NINA. 🎈🎉 Franchement quelle galère à faire ce n'est pas super intuitif, enfin je ne suis peut être pas très doué. Je voulais améliorer le truc en essayant de rajouter une détection d'erreur de conne mais je suis un peu refroidit. En tout cas, essayez si vous le désirez et merci de vos retours.
-
Oulala, il faudrait que je le bascule en anglais, mais avant je voudrais qu’il soit mieux debugé, et j ai besoin de vous 😏
-
Bonjour, je viens de faire une V2: - Correction de bugs, principalement: des bugs à l'affichage des courbes reconstitués avec des décalages qui restaient à cause des drift. Un bug sur l'onglet de statistiques avancées qui n'affichait pas les bonnes légendes sur le dernier graphique - ajout d'un onglet d'affichage de l'erreur de mise en station: attention, cela ne vaut pas plus que ce que ca vaut comme on dit! j'ai eu pas mal de difficulté sur ce module, donc indulgence svp! https://drive.google.com/file/d/1o_eQj4fDxz9DWdr8UY_z2i9BWuQXLY4u/view?usp=sharing Si vous voyez d'autres bug, n'hésitez pas à me le dire, en espérant que ce plugin puisse apporter une aide.
-
C'est faisable! mais c'est affiché dans le premier onglet, ou alors je n'ai pas compris
-
Et avec le focus de base de nina sans hocus Focus, cela donne la même chose?
-
yes, désolé mais mon plugin est assez basic et non révolutionnaire (et je ne suis pas un grand bavard 😉). Mais oui une petite présentation 😉 Donc il lit les fichiers de guidage issus de phd2, donc après une session. On choisit son fichier et sa session (par défaut je prends la plus grande) il y a 6 onglets : Courbes PHD2: il retrace la courbe de guidage et il recalcul la courbe de la monture hors correction de guidage. Sur la courbe reconstituée on peut mieux voire l'amplitude de la monture. Il y a un bouton "Drift correction" qui remet la courbe à plat. J'ai un souci avec ce drift, car en fait il inclut une composante réfraction, une composante monture et une composante erreur de mise en station, voire d'orthogonalité. Je vais essayer dans une prochaine version d'arriver à démêler tout ça. (J’ai encore un petit bug avec la reconstitution de la courbe) Analyse FFT: Simple transformation de Fourier pour en ressortir les fréquence sou il se passe des choses sur la monture. là aussi il est possible de la calculer sur la courbe reconstituée Conseil : j'ai essayé de proposer des conseils, ou plutôt des points de vigilance en fonction de différents calculs que l'on peut faire sur une session de guidage Caractéristiques : on ne fait ici que présenter ce que PHD2 écrit dans les logs Calibration : ici on affiche la session de calibration qui précède la session de guidage Statistiques avancées : là j'ai essayé de me lâcher ! Distribution des erreurs : Skewness: on recherche l'asymétrie de la distribution des erreurs, en gros on veut que ce soit symétrique donc 0 , Kurtosis: on recherche la fréquence des pics d'erreurs, là aussi on veut 0 sinon il y a un problème dans les engrenages, pearson: on calcul la corrélation des erreurs entre l'axe RA et DEC, on ne veut pas de corrélation donc 0, Stationnarité : je regarde si en deuxième partie de session il y a une dégradation ou pas Je recalcul la période de la VSF et compare avec PPEC de phd2 si cet algo est utilisé... ne sert à rien mais je voulais recalculer la période et c'est assez fiable ! J’ai essayé d'afficher le RMS versus altitude au cours de la session de guidage, cela permet de voir comment cela se dégrade ou pas le guidage Il y a des boutons d'export mais bof je vais peut-être les retirer, l'export JSON permet de récupérer des statistiques mais pas tout... J’oubliais : sur les graphiques : on zoom avec la molette de la souris et on déplace le graphique en restant appuyant avec le bouton gauche qq copie d'écran: