

Fred_76
-
Compteur de contenus
17202 -
Inscription
-
Jours gagnés
61
Type de contenu
Profils
Forums
Téléchargements
Blogs
Boutique
Calendrier
Noctua
Tout ce qui a été posté par Fred_76
-
Le plus simple est le mieux. Donc si faire deux pièces en deux fois plutôt qu’en une… la charnière en une fois pourra attendre !
-
Quelques images rigolotes ou étranges... bis !
Fred_76 a répondu à un sujet de RIGEL33 dans On fait une pause
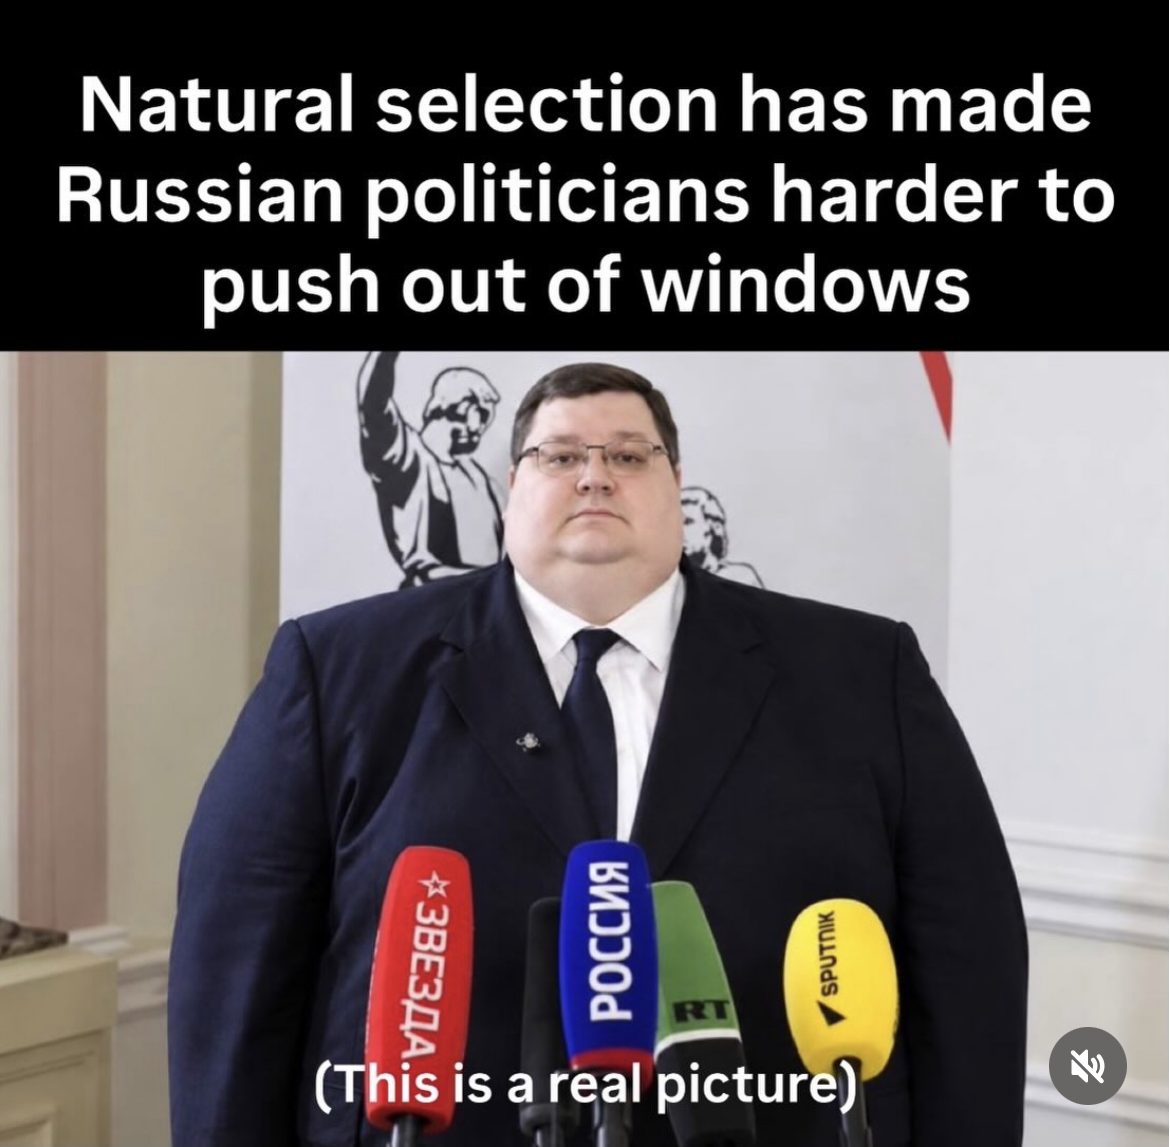
Trad. La sélection naturelle a rendu les hommes politiques russes de plus en plus difficiles à pousser par la fenêtre. (c’est une vraie photo). Il s’agit de Igor Chaika, chef de la propagande ZZ récemment nommé.
-
Strock toujours 300 : La table équatoriale
Fred_76 a répondu à un sujet de Pas13nrv dans Les bricoleurs
Très bien ! On a tous les deux fait la même chose en même temps. J’ai par contre utilisé un capteur GPS (M10Q) pour avoir automatiquement les coordonnées et surtout la date et l’heure UTC. -
Pas tout à fait. Le changement des roues dentés (pas des poulies…) par des poulies et courroies ne change pas fondamentalement l’erreur périodique, mais elle la rend bien plus régulière et adoucie, donc bien plus simple à autoguidée.
-
Bonjour Le VNS-Pilot est fin prêt. C’est le cerveau de Truc. Voici le code. C'est écrit comme un cochon, mais ça fonctionne ! Je n'assure par contre aucun support... Gemini le fait très bien, même si c'est laborieux, des fois en français, des fois en anglais... Matériel :veroboard.docx Processeur : ESP32 Module GPS : M10Q Driver moteur : TMC2209 Ecran OLED : SSD1309 Capteur meteo : DHT20 Butées : boutons poussoirs Normalement Fermés (NC), en série J'ai aussi mis la Veroboard mais sans le GPS (je l'ai ajouté après... il est sur les bornes GPIO TX18 et RX19 de l’ESP32). A+ Fred VNSPilot-v5.7b.zip
-
Genre 5 a 7 pixels
-
Avec une si courte focale il faut être très agressif dans le dithering
-
Est ce que tu fais du dithering ?
-
Bonjour Le mieux est de commencer par lire le mode d’emploi. https://www.astrofiles.net/sites/default/files/manuels/Skywatcher/NoticeSW150750.pdf
-
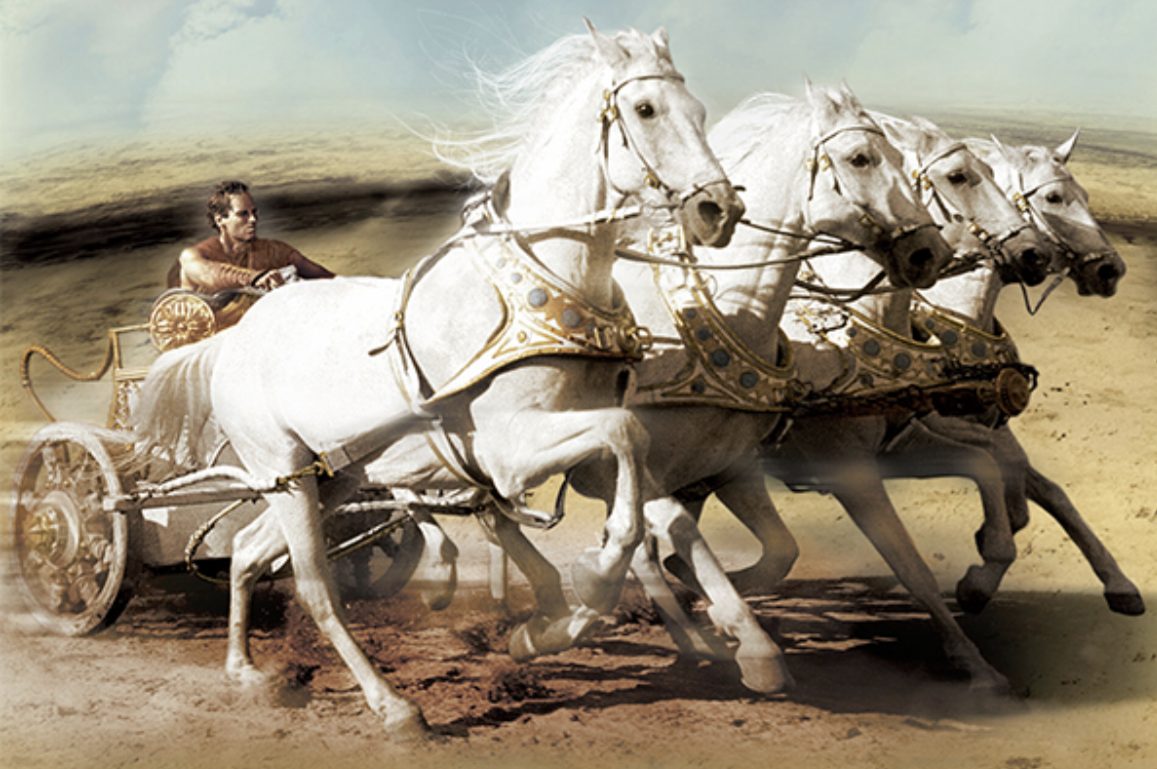
Joli montage, on dirait un sulky - ou le char de Ben Hur !
-
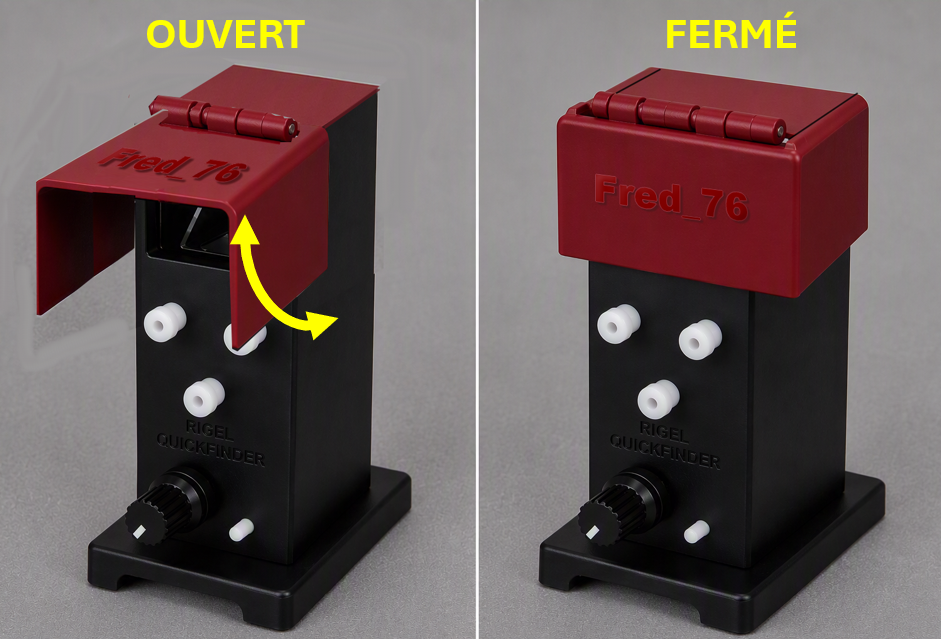
Bonjour Le chercheur Rigel Quickfinder prend vite la buée, malgré sa petite fenêtre protégée par un arceau. Aussi j’ai pensé à ce capot rabattable qui permettrait de ne l’exposer au ciel que lorsqu'on en a besoin. Malheureusement je n’ai pas la compétence pour faire ça en 3D… donc s’il y en a qui savent se servir de Fusion 3D & co. ça vaudrait le coup d’essayer. a+ Fred
-
J'ai une idée pour lutter contre la buée avec le Quickfinder, mais pas les compétences pour le faire... donc si certains ont la passion de la modélisation et impression 3D, voici le concept :
-
Bonjour Le chercheur Rigel Quickfinder est l'alternative compacte du Telrad. Mais comme le Telrad, ce chercheur prend la buée à vitesse Grand V. La solution habituelle consiste à ajouter une résistance chauffante. C'est efficace, mais cela nécessite une alimentation supplémentaire, des câbles et une batterie. Cela ajoute donc de la logistique et des sources de panne potentielles Il y a cependant une solution passive : installer un capot rabattable de protection de chaque côté de la fenètre d'observation. Ca protège moins bien, certes, mais c'est quand même bien efficace la plupart du temps. Je ne maîtrise malheureusement pas la modélisation 3D. L'idée est là, les besoins sont définis, les essais terrain sont garantis... il ne manque plus qu'un modeleur pour transformer ce concept en STL ! Certains proposent un cache à placer sur le QF. Mais c'est moche et ça ne protège pas tant que ça contre la buée car malgré le cache, quand on n'utilise pas le chercheur, la vitre reste exposée au ciel. Trouvé sur Printables : Il serait bien plus pratique d'avoir un capot rabattable, comme sur les lunettes de visée de tir. Il suffit de le relever quand on veut chercher et de le refermer le reste du temps. Voici une image générée par IA qui montre ce que je cherche à faire. Le système d'articulation n'est pas celui auquel je pense, car avec les variations de température, il risque fortement soit de se coincer, soit au contraire de se desserer, laissant le capot se refermer trop facilement. Il faut donc une petite patte qui - comme un ressort - viendrait clipser le capot en position fermée et en position ouverte. Evidemment comme il n'est pas question de remplacer tout le boitier, je pensais plutôt à une plaque à clipser/coller ou visser sur le dessus. Un capot côté ciel devrait suffire. Sa forme en U lui permettrait également de servir de pare-buée lorsque le capot est ouvert (image IA de gauche). Une fois rabattu il masque complétement le ciel et il viendrait se loger contre le côté du Quickfinder (image IA de droite) sans gêner le rangement. Je ne maîtrise malheureusement pas la modélisation 3D. L'idée est là, les besoins sont définis, les essais terrain sont garantis... il ne manque plus qu'un modeleur pour transformer ce concept en STL ! A+ Fred
-
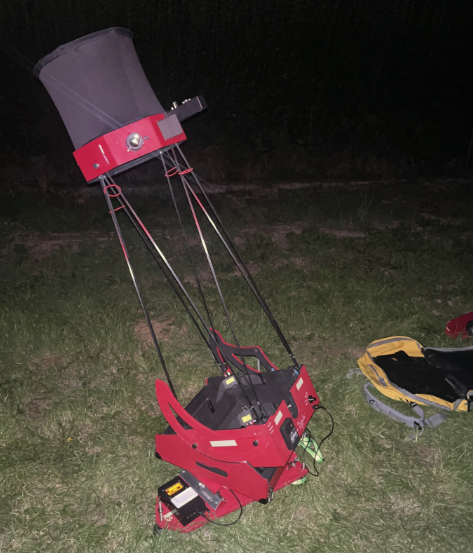
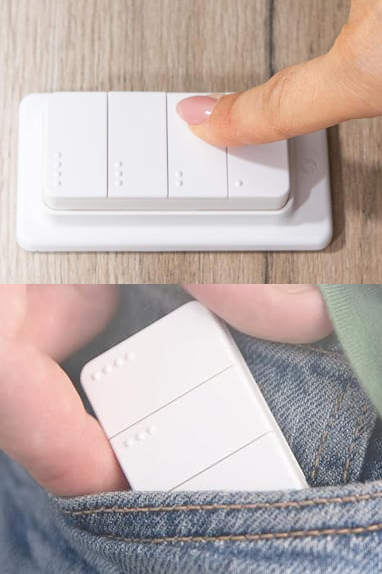
Première sortie de Truc et Bidule ce soir ! Donc Truc, c'est la planche équatoriale, et Bidule c'est le télescope 😄 Le module de contrôle du moteur était en mode test - j'avais oublié de le remettre en mode normal - donc paramétré sur Jersey 😮 (c'était pour tester la détection automatique du fuseau horaire et du décalage été/hiver) et avec seulement 5min30 😏 de suivi actif (pour tester les bips d'avertissement de fin de course)... Mais ça suffisait largement pour calibrer le Memstar et viser un objet, puis l'observer. J'ai pu voir la Lune, évidemment, Saturne, M58 et M27. Le filtre OIII 12 nm a fait des miracles sur les deux nébuleuses, l'UHC par contre n'apportait pas grand chose contre le phare lunaire. Le miroir Bacchi à λ/30 fait des merveilles malgré son âge canonique ! Pour la mise en station, j'ai réalisé une cale à l'angle nécessaire (4.5°) pour avoir la bonne pente avec le niveau à bulle pour ma position à l'observatoire de la SAH. Et une boussole pour le nord. Durée totale d'installation : à peine 10 minutes, collimation incluse au Cheschire (j'ai un laser mais franchement je vais plus vite et mieux avec le Cheschire). Le suivi lancé, la cible restait parfaitement dans le centre de l'oculaire, même à x136. Finalement la monture reste silencieuse en retour rapide, comme une NEQ6 équipée d'un kit à courroies. Il faut que je peaufine la butée quand je redémarre le suivi après un retour Home, car parfois la butée reste active et le redémarrage se bloque aussitôt. J'ai pourtant une temporisation mais elle n'est visiblement pas suffisante. Les ventilateurs fonctionnent très bien. Comme anticipé, l'image était chaotique pendant un peu moins d'une heure après leur mise en route, et s'est stabilisée ensuite. Par contre un léger vent s'est levé, rendant Bidule un peu tremblotant à x136 (ES 8.8°), mais à x50 (ES 24 mm) et x86 (ES 14 mm), c'était très bien. La télécommande Shelly est super pratique mais très petite, on a vite fait de la perdre au fond d'une poche. Je vais lui mettre une cordelette pour la passer autour du cou. Rangement de l'ensemble en 5 minutes chrono ! Bref, je suis vraiment satisfait du travail !
-
SkyM — Générateur d'images astronomiques paramétriques
Fred_76 a répondu à un sujet de Batbihirulau dans Logiciels
Merci ! -
C'est aussi le télescope, pas que la planche ! Il n’y a que 2 pages sur la planche équatoriale… Et comme il ne fait pas beau ici, j'en profite pour intégrer des trucs et des bidules dans mon pilote de moteur...
-
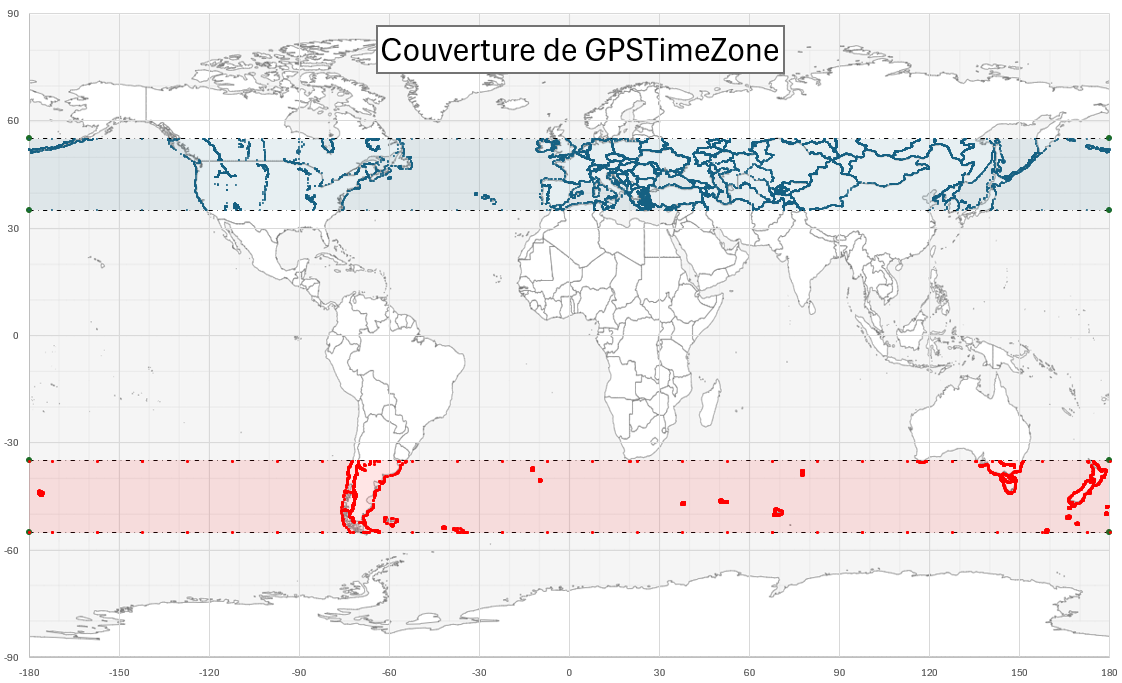
Et bien à faire des choses qu'on aurait été incapable de faire autrement (sauf à le faire en plusieurs mois ou années ou jamais) ! Par exemple : coder une librairie pour déterminer les fuseaux horaires et les dates et décallages des heures d'été / hiver, entre 35° et 55° de latitude nord/sud. La librairie créée utilise les coordonnées géographiques ainsi que la date et l'heure UTC retournées par le GPS afin d'automatiquement sélectionner le fuseau horaire et le décallage été/hiver. Pas besoin de sélectionner quoique ce soit dans la longue liste sans fin des fuseaux. La carte ci-dessous montre les limites intégrées dans le module, tout ce qui est coloré ET émergé, est pris en compte par mon programme. Le reste non (le module affiche alors l'heure UTC). C'est sûr que dans l'hémisphère sud, la planche équatoriale type Magnitude78, calée sur 45°, n'est pas vraiment adaptée ! A ma connaissance il n'existe pas de librairie permettant de faire ça sans insérer un énorme fichier des données géographiques qui ne tient pas dans la mémoire flash d'un ESP32. Donc voici ma lib développée avec IA, elle ne pèse que 200 kO environ dans la mémoire d'un ESP32 : GpsTimezoneVNS.zip
-
Oui et non. Sans IA j’aurais été absolument incapable de faire mon projet. Ma très relative connaissance en programmation me permet de trouver des voies d’amélioration dans les propositions de l’IA mais ne remplace pas du tout ce qu’elle permet de faire.
-
Pfiouuuu, c'est pas simple la gestion d'un processeur à 2 coeurs ! Mais heureusement l'IA aide énormément. Cependant même avec l'IA, il faut faire extrêmement attention. J'utilise l'IA Gemini de Google. Elle a l'avantage d'être gratuite et quasiment illimitée. Quand l'IA propose un code, ça marche assez bien du premier coup. Quand on veut changer une chose ou si on découvre un bug, on peut demander à l'IA de le faire. C'est là qu'il faut faire très attention, car l'IA va proposer des changements et dans certains cas changer ou écraser des choses qui fonctionnaient bien avant. Alors on va lui demander de les restaurer, et elle va proposer encore autre chose, ainsi de suite. Au final on a vite fait de se retrouver avec un code qui finira par fonctionner mais qui sera hyper complexe et illogique. Il faut donc savoir ce qu'on fait et avoir quelques notions de programmation pour éviter de rentrer dans cette chaîne de complexification. Ainsi, quand on détecte un biais, on peut alors demander à l'IA de ne pas continuer dans cette voie et elle corrige aussitôt le tir en proposant une modification plus adaptée. Il est difficile de donner un exemple simple... je vais essayer (désolé pour cet exemple caricatural) : Imaginons qu'on demande à l'IA de générer un code pour additionner deux nombres. Elle va proposer la fonction : float add2nb(float x, float y) { return x + y; } Plus tard, on lui demande de pouvoir ajouter 3 nombres, et elle propose la création d'une autre fonction : float ajoute_trois_nombres(float a, float b, float c) { return a + b + c; } On se retrouve avec deux fonctions distinctes, avec des noms qui ne suivent pas la même logique de nommage, pour additionner 2 et 3 nombres. On pourrait continuer ainsi pour 4, 5 nombres, provoquant une démultiplication du code. int resultat1 = add2nb(10, 15); float resultat2 = ajoute_trois_nombres(36.123f, 4.5f, 3.14159f); Cependant, on peut faire bien plus simple ! Mais comme dans notre processus de "prompt", on n'avait pas demandé à l'IA de concevoir une architecture globale, l'IA s'est contentée de répondre au fur et à mesure au besoin immédiat. En C++ (version 11 c'est le langage par défaut utilisé dans l'interface de développement Arduino/ESP32), tout aurait pu être fait dans une seule et unique fonction capable d'additionner une quantité indéfinie de nombres. Et quand on le demande à l’IA, elle répond correctement et propose ça : Plus besoin de toutes les fonctions précédentes, seule celle-ci suffit. OK elle est plus complexe à comprendre mais on s'en fout un peu du moment que ça marche : // --- addnb : Fonction d'addition de nombres template <typename T> T addnb(T v) {return v;} template <typename T, typename... Args> auto addnb(T first, Args... rest) -> decltype(first + addnb(rest...)) { return first + addnb(rest...); } // --- Fin de fonction d'addition de nombres Par exemple, ce code compile et s'exécute parfaitement : int resultat1 = addnb(10, 15, 1, -2); float resultat2 = addnb(36.123f, 4.5f, 3.14159f, 12.34f, -1.23456f); long resultat3 = addnb(-12.3254L, 1453.987L); Bref, si on ne prend pas garde à la manière dont on guide l'IA, on se retrouve rapidement avec un code complexe, redondant et difficile à maintenir. Heureusement l'IA pourra regrouper toutes les fonctions précédentes en une seule si on lui demande, mais encore faut-il avoir l'idée de lui demander et de lui dire quoi optimiser ! J'espère avoir été assez clair dans l'exemple, caricatural certe, mais qui montre les limites du développement de code assisté par IA.
-
Bonne idée Higgins !
-
Utilité filtre anti-pollution lumineuse?
Fred_76 a répondu à un sujet de Romehal dans Matériel astrophotographique
Non ça ne « dévie pas les couleurs vers le rouge » !!! Ça atténue les longueurs d’ondes qui ne se trouvent pas dans les pics des émissions usuelles en astrophoto (OIII, Ha…). De cette façon les photosites spécialisés dans chaque gamme de longueurs d’ondes ne capteront pas (ou moins) de lumière parasite. Mais comme presque rien n’est reçu par les photosites bleus, il ne reste que les verts et les rouges. Et comme la majorité du signal est dans le rouge, l’image paraît rouge. -
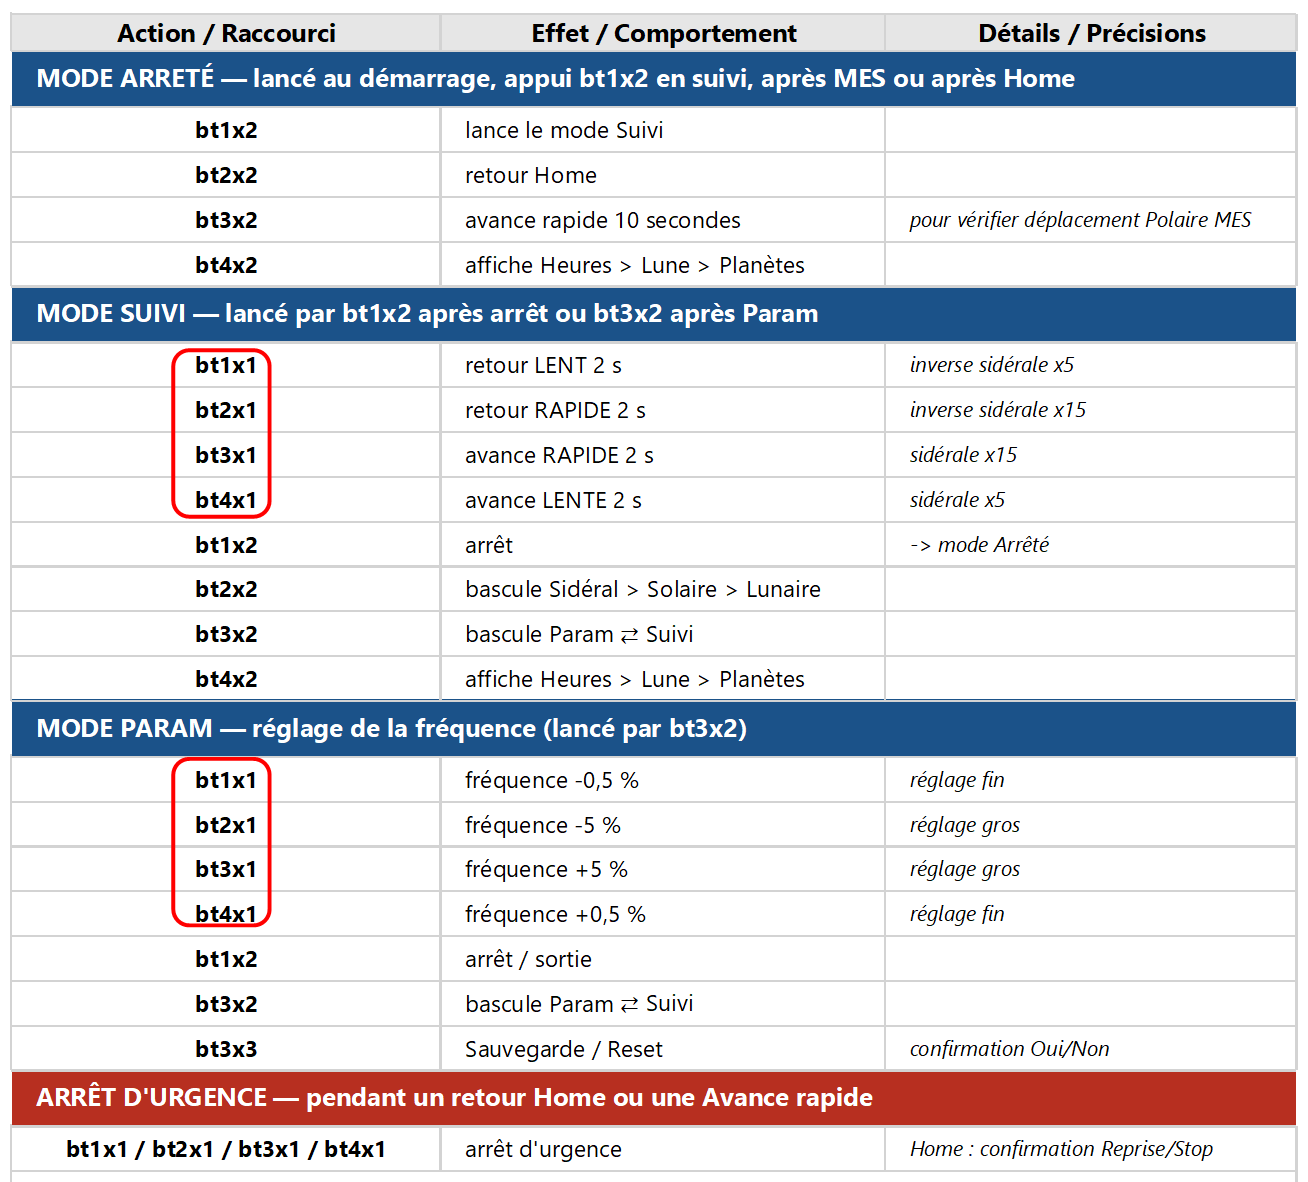
J'ai très simplifié les actions de la télécommande. J'ai ajouté une avance rapide pendant 10 s (ce qui correspond à environ 13 minutes de suivi) pour faire le Slew Est pour la Croisée de la Polaire. Au passage j'ai ajouté l'affichage des lever/transit/coucher des planètes (Vénus, Mars, Jupiter et Saturne) : J'ai aussi sous le coude le code qui me permet d'avoir automatiquement le fuseau horaire et les dates de passage heure d'été/hiver pour tous les pays dans la bande 35°-55° N/S utilisable par la monture... on verra si je l'ajoute...
-
Quelques images rigolotes ou étranges... bis !
Fred_76 a répondu à un sujet de RIGEL33 dans On fait une pause
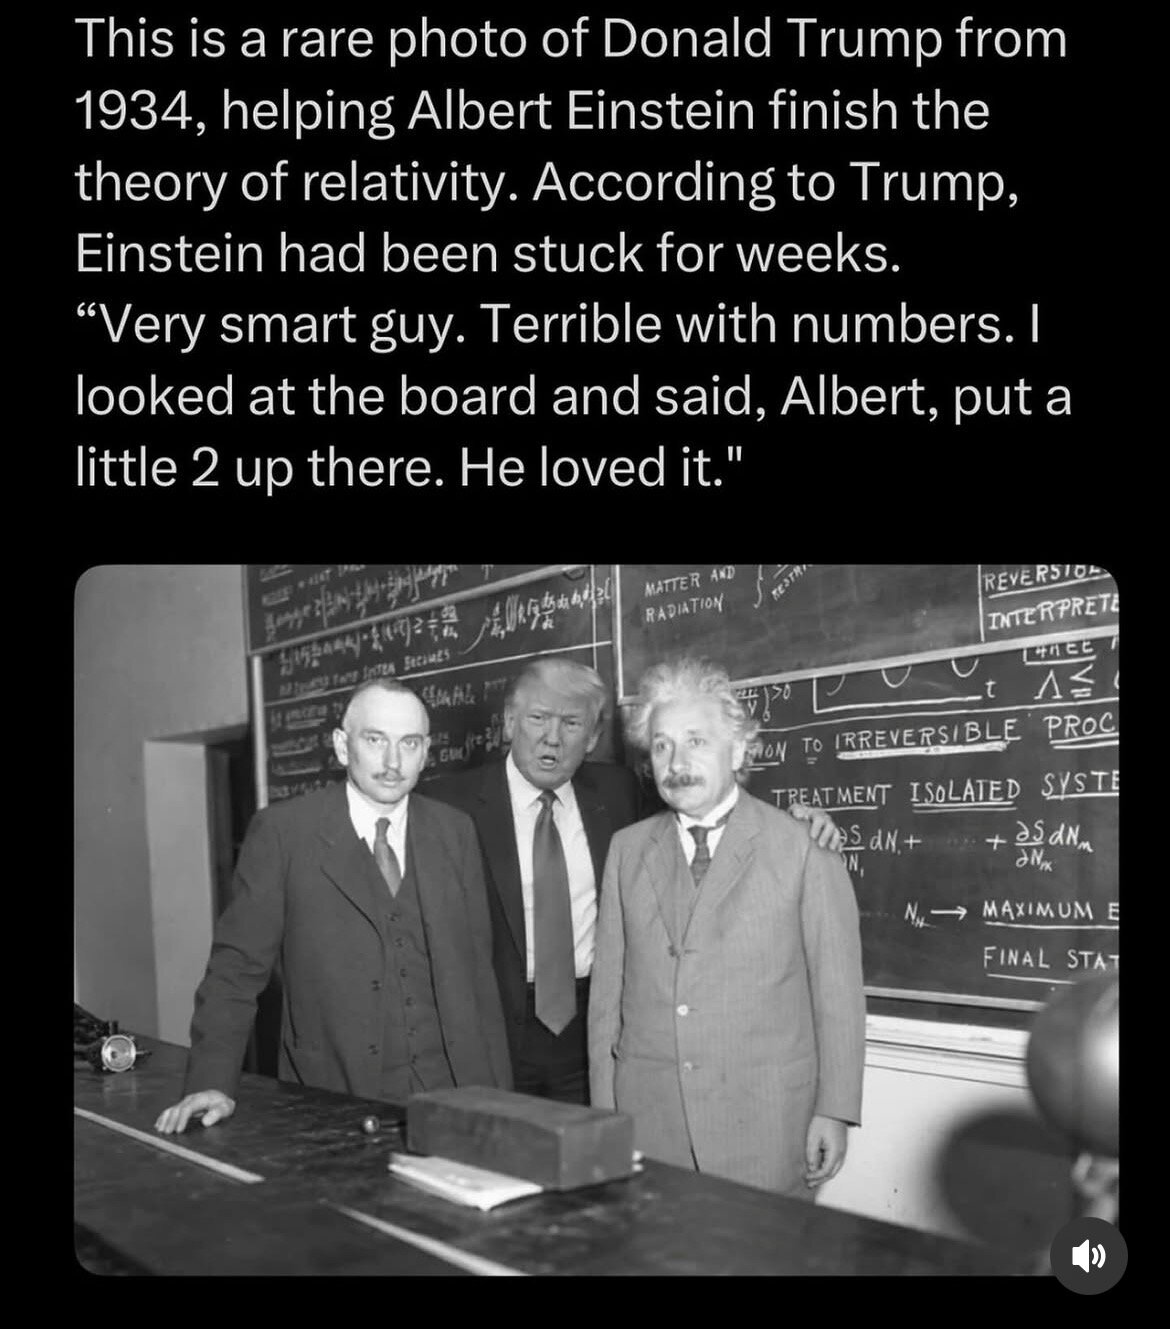
Remettons un peu de science dans le débat avec cette mise au point historique. Ceci est une photo rare de 1934 qui montre Donald Trump aidant Albert Einstein à achever la théorie de la relativité. Selon Trump, Einstein pataugeait depuis des semaines. « Un type très intelligent. Nul en maths. J’ai regardé son tableau et je lui ai dit, Albert, ajoute un petit 2 là haut. Il a adoré. »
-
Je viens d'essayer le mode MicroPlyer (intpol(true)). Ca ne change pas le bruit... En fait, l'IA m'a expliqué qu'en retour rapide, le mode MicroPlyer (l'interpolation en 256 micro-pas) n'a aucun effet parce que la vitesse est trop élevée. A 1100 Hz (environ 3 tr/s), le bruit ne vient plus du saut entre les pas, mais de la résonance mécanique et des vibrations naturelles du moteur à haut régime, amplifiées par la caisse de résonance que procure le bois de la planche. Ensuite, pour déplacer le télescope sans caler, je dois utiliser le mode SpreadCycle pour avoir toute la puissance. Or le mode MicroPlyer du TMC2209 ne fonctionne qu'en mode silencieux StealthChop. En mode puissance, il se coupe automatiquement. Bref, à haute fréquence et pleine puissance, le moteur tourne en micro-pas bruts, et ça fait du bruit !
-
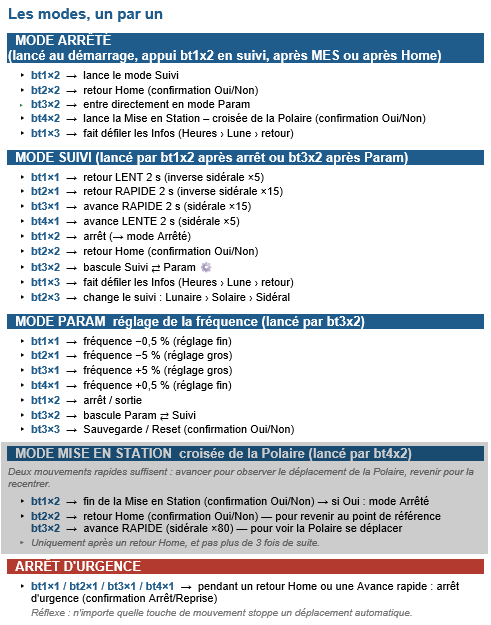
Bon, voici l'arborescence des fonctions programmées et accessibles depuis ma télécommande. Ca fait pas mal de choses, mais normalement c'est assez logique : En fonctionnement de base, on n'a besoin de connaître que bt1x2 pour démarrer/arrêter le suivi, bt1x1 à bt4x1 pour avancer - reculer afin de recentrer une cible en AD, et bt2x2 pour éventuellement faire un retour Home. Pour mémoire, la télécommande dispose de 4 boutons, chaque bouton pouvant être appuyé 1, 2 ou 3 fois de suite (par ex. bt2x3 signifie bouton 2 triple clic) : Pour l'instant tout n'est pas dans cet ordre mais tout est programmé sauf le Mode mise en station par la croisée de la Polaire.